Suomi
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






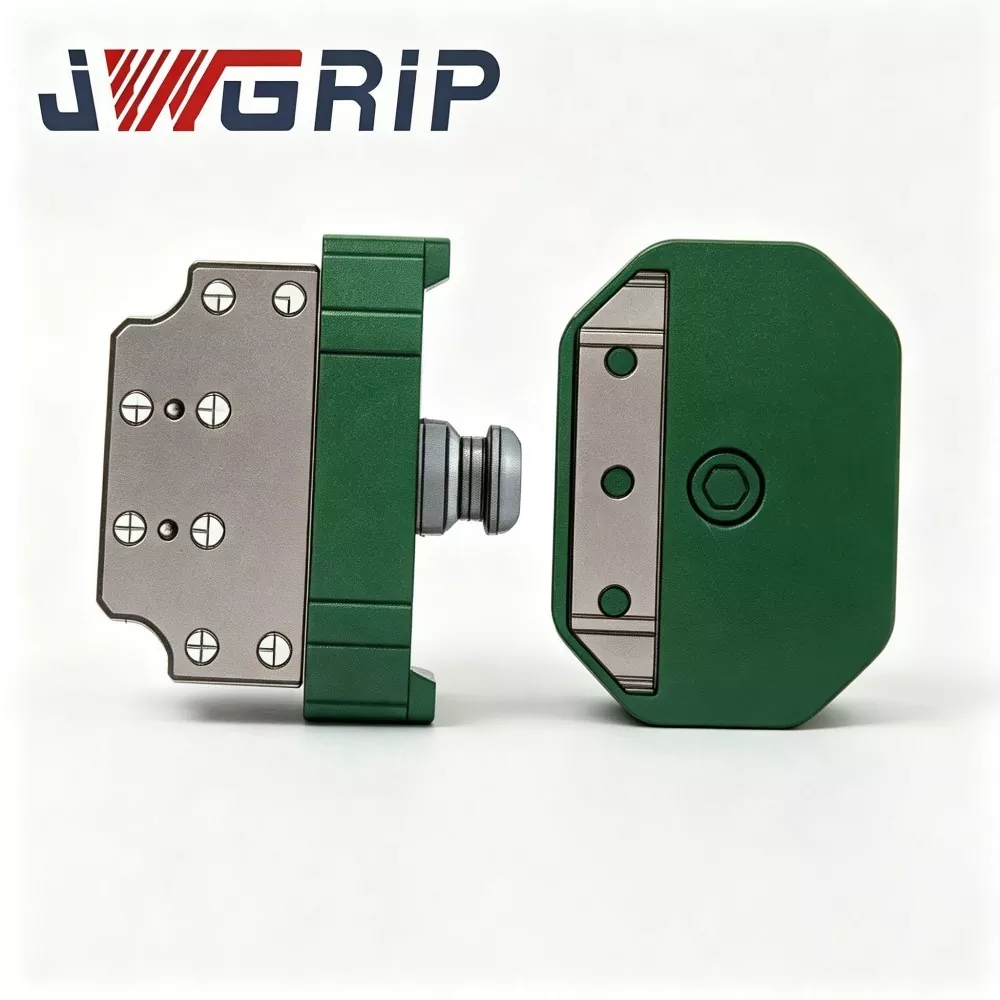
Robotin pikakiinnitystarjotin
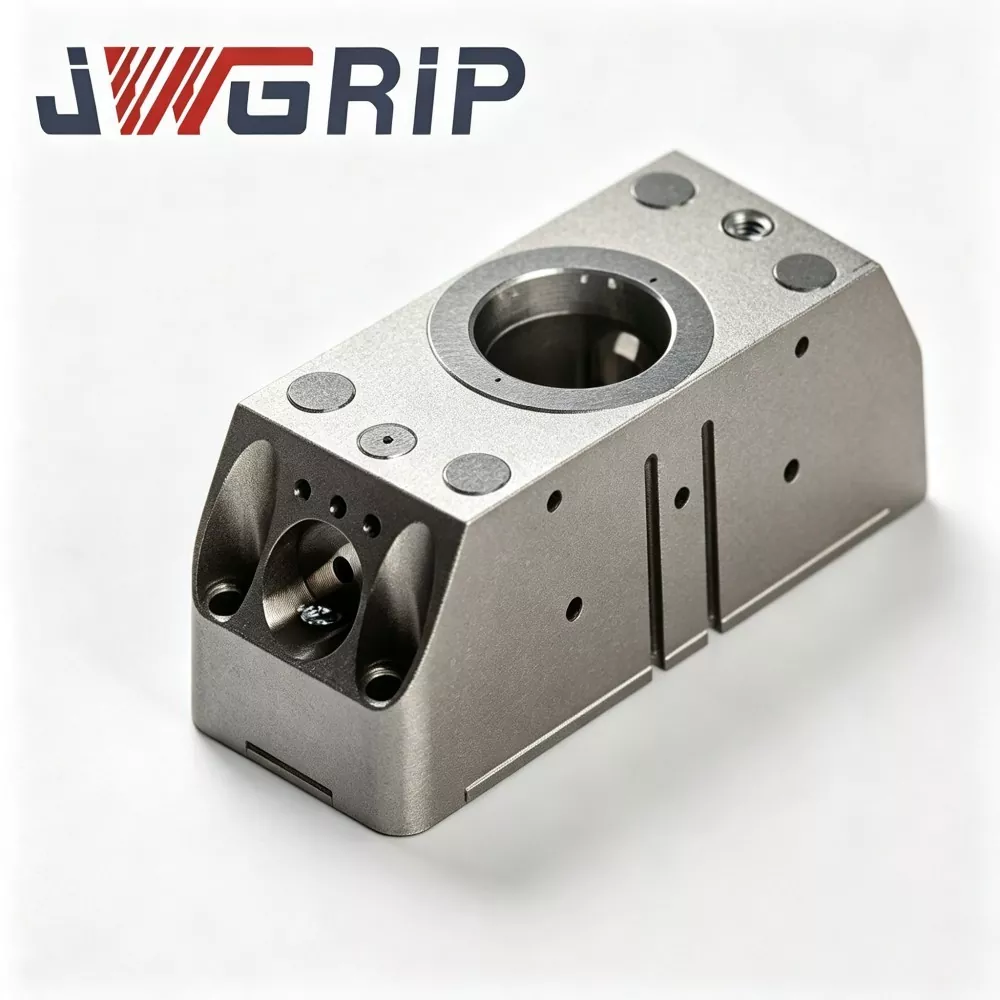
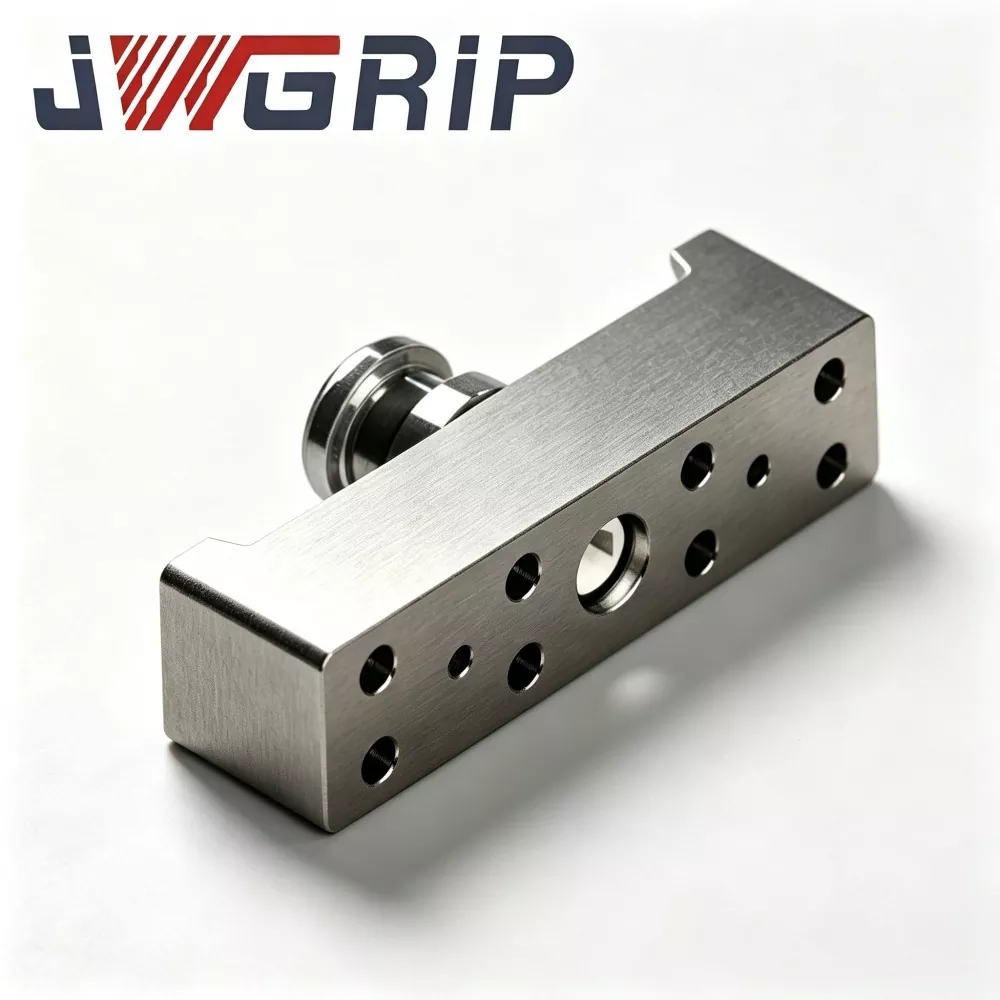
JWGRIP on ammattimaisten Robot Quick Change Gripper Tray -liittimen valmistaja ja toimittaja Kiinassa. Se on edistynyt integroitu robottipäätelaitteen kytkentäkomponentti, joka on erityisesti suunniteltu joustaville miehittämättömille automatisoiduille tuotantolinjoille. Se yhdistää lujan seosteräksen rakennekokoonpanon ja tarkkuushiontaprosessin yhdeksi yksiköksi, mikä mahdollistaa täysin automaattisen robottityökalun vaihdon ilman manuaalista väliintuloa tarttujat, alustat ja muut päätytyökalut vaihdettaessa.
Tässä tehokkaassa Robot Quick Change Gripper Tray -liittimessä on erittäin pieni toistuva kohdistusvirhe, erinomainen väsymisenestokyky ja erittäin pitkä käyttöikä, ja se tukee automaattista lukitus- ja lukituksen avaussignaalin palautetta miehittämättömän tuotannon älykkäiden toimintavaatimusten täyttämiseksi. Tiukasti valmistettu raaka-ainetarkastuksen, CNC-tarkkuustyöstön, ammattimaisen lämpökäsittelyn ja pintakarkaisuprosessin avulla, jokainen kytkin käy läpi kattavan valmiin tuotteen suorituskykytestauksen ja jatkuvan syklisen kuormituksen tarkastuksen CE-mekaanisten turvallisuusstandardien mukaisesti.
Se tarjoaa vakaan ja tasaisen mekaanisen suorituskyvyn pitkän aikavälin syklisissä kytkentäskenaarioissa. Laajasti yhteensopiva usean tuotemerkin teollisuusrobottimallien kanssa, sitä käytetään laajasti uusien energia-akkujen kokoonpanossa, 3C-elektroniikan valmistuksessa, autonosien kokoonpanossa ja älykkäissä logistiikan lajittelupajoissa. Tukemalla ammattimaista teknistä piirustustarjontaa, paikan päällä tapahtuvaa konsultointia ja täydellistä myynnin jälkeistä teknistä ohjausta, se lyhentää tehokkaasti robottien joustavan tuotantolinjan kunnostusprojektien toteutussykliä maailmanlaajuisille teollisuusasiakkaille.
Ydintyömekanismin esittely
Robot Quick Change Gripper Tray Coupling on omistettu robottipään pikavaihtoliitäntäkomponentti, jota käytetään pääasiassa nopeaan vaihtamiseen robottitarttujamoduulien ja materiaalia kuljettavien alustamoduulien välillä.
Ilman tätä liitäntää jokainen vaihto alustan ja tarttujan välillä vaatii tuotantolinjan pysäytyksen, manuaalisen pultin irrotuksen, peruspisteen säädön ja koordinaattien kalibroinnin. Yksittäinen työkalun vaihto voi viedä 10-30 minuuttia ja heikentää huomattavasti automatisoitujen linjojen kokonaistehokkuutta (OEE).
Kytkin koostuu kahdesta ydinkokoonpanosta:
1. Robotin puoleinen alusta (pääpuoli): Kiinnitetty pysyvästi robotin laippaan.
2. Työkalupuolen sovitin (orjapuoli): Asennettu erikseen jokaiseen tarttujaan ja jokaiseen alustaan.
Työkulku:
1. Robotti siirtyy telakointiasemaan ja tuo robotin puoleisen alustan lähelle kohdetta työkalupuolen sovitinta (tarttuja tai alusta).
2. Paineilma käyttää sisäänrakennettuja mekaanisia lukitushampaita kiinnittymään ja viimeistelemään mekaanisen lukituksen.
3. Erittäin tarkat paikannusnastat ja paikannusreiät mahdollistavat tarkan toistuvan paikantamisen. Sisäänrakennetut pneumaattiset kanavat yhdistävät automaattisesti työkalun puoleiset kaasupiirit tyhjiö- tai pneumaattisen tarttujan syöttöä varten.
4. Sisäinen anturi syöttää reaaliaikaisen lukitustilasignaalin takaisin robotin ohjausjärjestelmään. Robotti suorittaa seuraavat käsittelytehtävät vasta saatuaan "lukittu paikalleen" -vahvistussignaalin, mikä estää epätäydellisen lukituksen aiheuttaman tahattoman työkappaleen putoamisen.
5. Kun työkalua tarvitaan, robotti lähettää lukituksen avaussignaalin. ilmapiiri vapauttaa painetta; hampaiden mekaaninen lukitus; robotti siirtyy pois nykyisestä työkalusta ja telakoituu seuraavan kohdepäätelaitteen kanssa.
Useimmissa yleiskäyttöisissä pikavaihtolevyissä ei ole rakenteellista optimointia sekoitettuja lokero-tarttuja vaihtuvia kuormitusolosuhteita varten. Alustatyökalut luovat laajan alueen epäkeskokuormituksen, kun taas kompaktit tarttujat tuottavat keskittyneen kuorman; toistuva vuorottelu nopeuttaa peruspinnan hankausta. Satojen robottiasema-jälkiasennusprojektien kokemusten pohjalta JWGRIP optimoi tämän kytkimen kantavuuden jakautumisen ja peruspistesuojarakenteen ylläpitääkseen pitkän aikavälin paikannusvakauden vaihtelevissa epäkesko- ja keskitetty kuormitusjaksoissa.
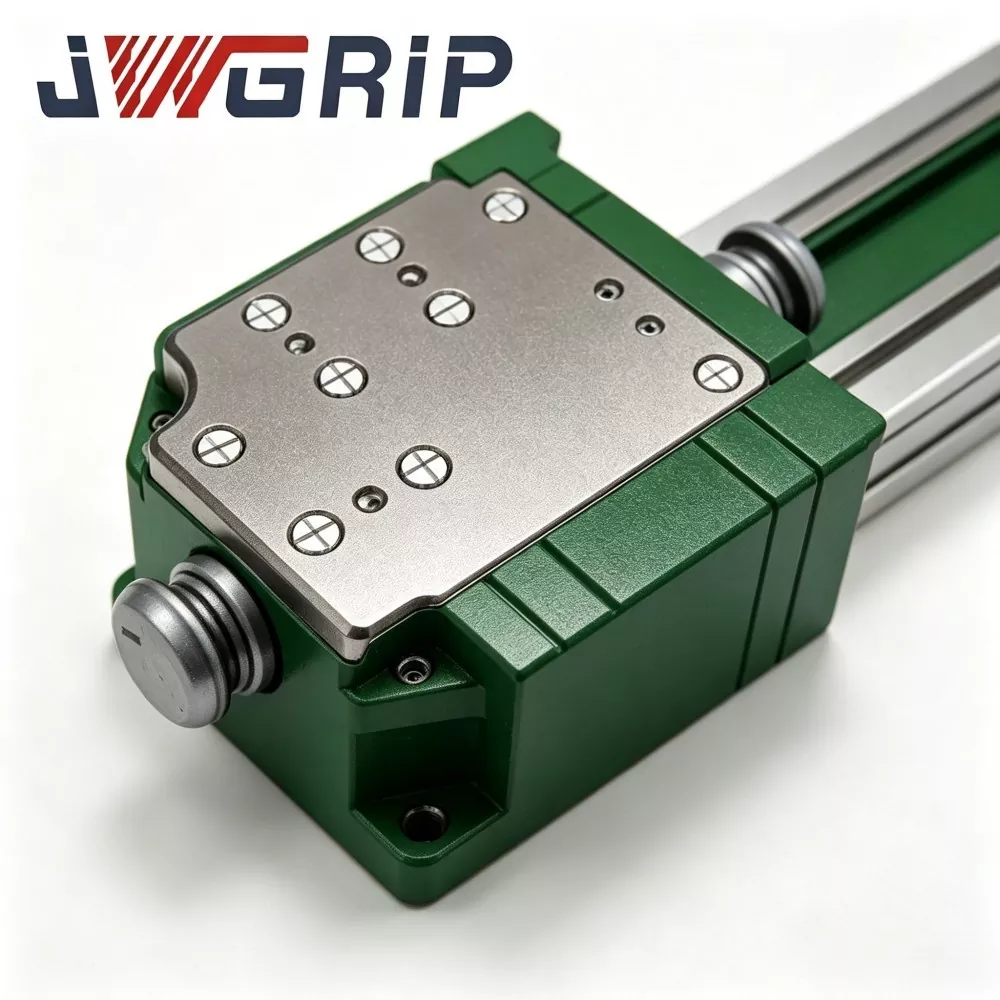
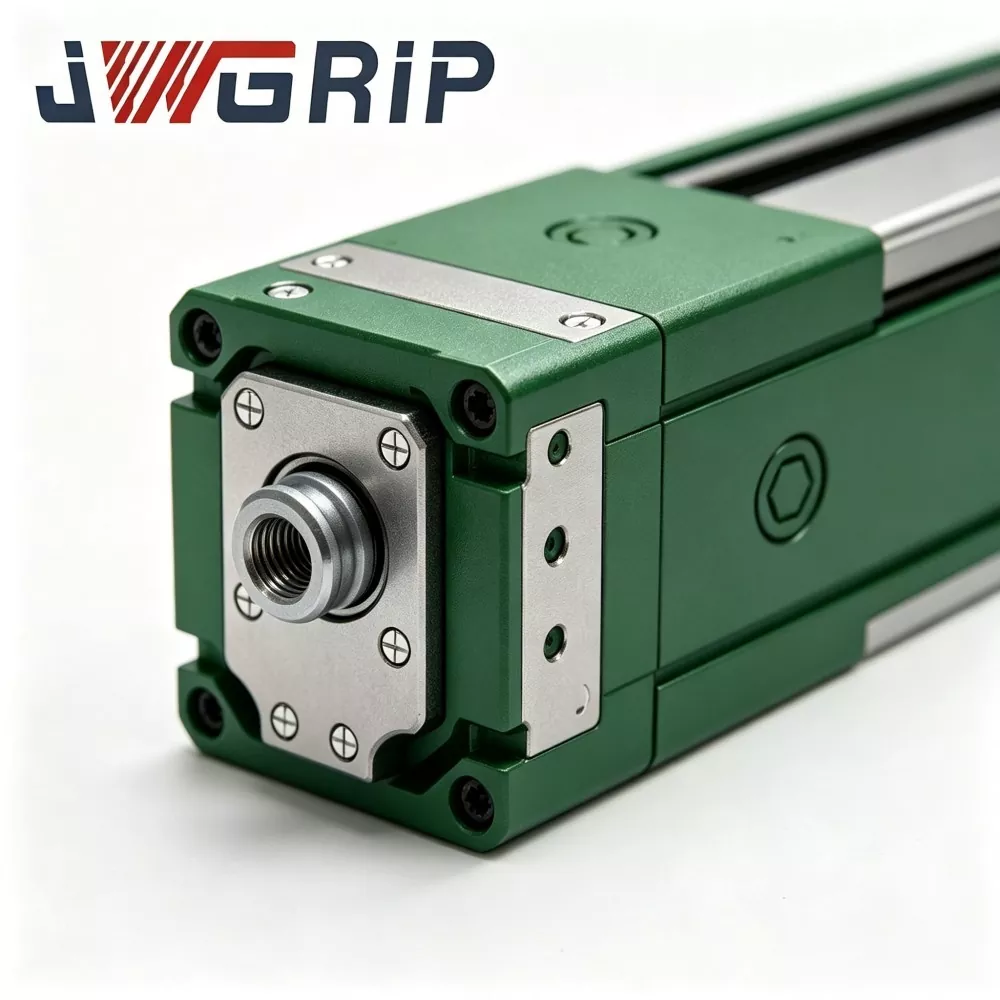
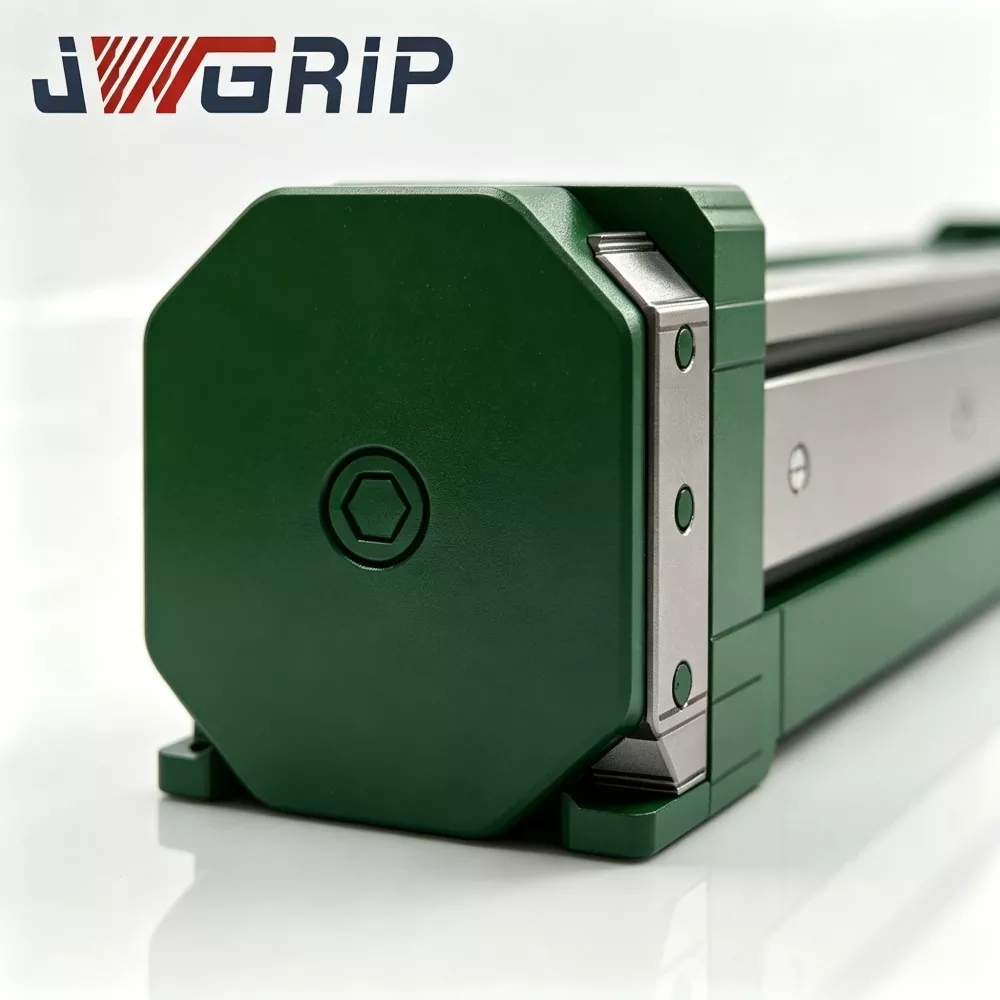
Tyypillinen operatiivisten kipupisteiden analyysi
Tehtaat, jotka ottavat käyttöön usean työkalun sekakäsittelyä (alusta + tarttuja) teollisuusrobottien avulla, kohtaavat tavallisesti seuraavat pullonkaulat tavallisissa pikavaihtoratkaisuissa:
1. Pitkä manuaalisen työkalun vaihdon seisokkiaika Toistuva pulttien purkaminen/kokoaminen, peruspisteen säätö ja koordinaattien uudelleenkalibrointi vievät suuren osan tuotantoajasta, vähentävät alkuperäisiä työkaluja ja rajoittavat automatisoitujen asemien tuotantokapasiteettia.
2. Ihmisen aiheuttama sijainnin ja tarkkuuden vaihtelu Manuaalisen kohdistuksen laatu riippuu suuresti käyttäjän pätevyydestä. Asennon poikkeama kertyy useiden työkalujen vaihtojaksojen jälkeen ja heikentää kokoonpanon yhtenäisyyttä.
3. Turvallisuusriskit manuaalisissa työkalujen vaihtoskenaarioissa Manuaalinen puuttuminen liikkuvan robotin pään lähellä aiheuttaa törmäysvamman vaaran toistuvien työkalun vaihtotoimintojen aikana.
4. Ennenaikainen peruspinnan kuluminen vaihtelevissa kuormitusolosuhteissa Yleiskäyttöiset pikavaihtolevyt on suunniteltu yksityyppisille päätetoimilaitteille. Vuorottelu suurten epäkeskokuormitusalustojen ja keskitetyn kuorman tarttujan välillä nopeuttaa paikannuspinnan hankausta, mikä johtaa toistuvan paikannustarkkuuden heikkenemiseen ja toistuvaan huoltoon.
5. Riittämätön signaalipalautteen turvamekanismi Joistakin edullisista pikavaihtoyksiköistä puuttuu reaaliaikainen lukitustilan palaute. Robotti voi suorittaa liikkeen epätäydellisissä lukitusolosuhteissa ja laukaista työkappaleen putoamisonnettomuudet.
JWGRIP Robot Quick-Change Gripper-Tray Coupling käsittelee edellä mainittuja kipupisteitä viiden keskeisen suunnittelutoimenpiteen avulla: erillinen sekakuormitukselle optimoitu kantava rakenne, mekaaninen lukkiutumisen estomekanismi, reaaliaikainen lukitustilan anturin palaute, modulaariset vaihdettavat kuluvat osat, moniluokkainen-matriisi2-kuormitus 0 kg.
Moduulin kokoonpano
JWGRIP Robot Quick Change Gripper Tray Coupling koostuu kuudesta keskeisestä toiminnallisesta moduulista:
① Robotin puoleinen master-base-kokoonpano
② Työkalupuolen orja-sovitinkokoonpano
③ Mekaaninen lukitus-lukko-hammasryhmä (pudotusta estävä turvarakenne)
④ Erittäin tarkka paikannustappi ja paikannusreikäasemointisarja
⑤ Integroitu sisäänrakennettu pneumaattinen kanavakokoonpano
⑥ Lukitustilan havaitseva anturi ja signaalin lähtöyksikkö
Rakennekuvaus
1. Robotin puoleinen pääjalustakokoonpano Pääkiinnitysalusta kiinnitetty robotin laippaan; lujat seosteräspinnat, jännityksenpoistokäsitellyt ja tarkkuushiotut avaimen liitospistepinnat. Se kantaa dynaamisia komposiittikuormia, jotka siirtyvät työkalupuolen päätetoimilaitteista.
2. Työkalupuolen orja-adapterikokoonpano Työkalun pään liitäntälevy, joka on asennettu erikseen jokaiseen tarttujaan ja jokaiseen alustaan. Sopii master-basein telakointimitan, peruspiste-pinnan ja kaasupiiriliitännän osalta.
3. Mekaanisen lukituksen lukitushammasryhmä Pneumaattisesti toimivat mekaaniset lukitushampaat. Toteuttaa positiivisen mekaanisen kytkennän telakoinnin jälkeen. Vaikka pneumaattinen syöttö epäonnistuisi vahingossa, mekaaninen lukitus pysyy lukittuna estääkseen työkalun putoamisen ja täyttää CE-standardin mukaisen passiivisen turvallisuuden.
4. Erittäin tarkka kohdistustapin ja paikannusreiän paikannussarja Tarkka maadoitetut paikannusnastat ja kohdistusreiät takaavat toistuvan paikannussuorituksen ≤±0,008 mm jokaisen telakoinnin jälkeen. Erityisesti optimoitu kantava holkki hidastaa kulumista, joka aiheutuu vaihtelevista epäkesko-/keskikuormitusjaksoista.
5. Integroitu sisäänrakennettu pneumaattinen kanavakokoonpano Sisäänrakennetut suljetut kaasupiirikanavat isäntä- ja orjapuolen sisällä. Täyttää automaattisesti pneumaattisen liitännän telakoinnin aikana ja toimittaa paineilmaa pneumaattisille tarttujalle tai tyhjiöalustalle ilman ylimääräistä ulkoista letkua.
6. Lukituksen tilan havaitseva anturi ja signaalin lähtöyksikkö Sisäinen anturi havaitsee todellisen mekaanisen lukon kytkeytymistilan ja lähettää kytkinsignaalin robotti-PLC-järjestelmään. Robotin liikelogiikka voidaan konfiguroida sallimaan liike vain, kun se vastaanottaa "täysin lukitun" vahvistussignaalin.
Tekniset ydinedut
1. Sekakuormitukselle optimoitu rakenne alustan ja tarraimen vuorotellen vaihtoa varten
Suurin osa markkinoilla olevista pikavaihtolevyistä on tarkoitettu yhden luokan päätetoimijoille. Tämä kytkentä vahvistaa kantavaa rengasta ja kohdistustappiholkkirakennetta, mikä mahdollistaa toistuvan vuorottelun suuripintaisten tarjottimien ja kompaktien tarttujajen välillä. Se vähentää peruspinnan hankausta vaihtelevissa epäkesko- ja tiivistekuormitusolosuhteissa. Varmennettu kenttäprojektien mukaan: yli miljoona vakaata telakointijaksoa nimelliskuormituksella 24 tunnin syklinen tuotanto.
2. ≤±0,008 mm:n toistuva sijoitustarkkuus kokoonpanon johdonmukaisuuden varmistamiseksi
Hyväksyy erittäin tarkat metalliseoksesta valmistetut laakeriholkit ja hiomalla viimeistellyt kohdistustapit. Lokero-tarttujan vaihdon jälkeen robottiohjelman koordinaatit eivät vaadi laajamittaista uudelleenkalibrointia, mikä vähentää merkittävästi paikan päällä tapahtuvan insinöörin virheenkorjauksen työmäärää. Kriittinen erittäin tarkoissa skenaarioissa, kuten uuden energian akkukennojen pinoamisessa ja 3C-komponenttien kokoamisessa.
3. Kaksoisturvallinen rakenne: mekaaninen itselukitus + sähköinen lukituksen tilan palaute
Passiivinen mekaaninen lukitus pitää lukitustilan, jos ilmansyöttö katkeaa vahingossa työkalun äkillisen irtoamisen välttämiseksi. Robottiohjain voi suorittaa liikkeen vasta saatuaan "täyslukitun" sähköisen palautesignaalin. Tämä CE-sertifioitu kaksoisturvamekanismi eliminoi suuret turvallisuusriskit miehittämättömiltä korjaamoilta.
4. Modulaarinen kuluvien osien arkkitehtuuri edulliseen ylläpitoon
Tärkeimmät kulutusosat, mukaan lukien kohdistustappiholkit ja tiivistysrenkaat, ovat jaetun moduulirakenteen mukaisia. Käyttäjät voivat vaihtaa vain paikallisia kuluvia osia irrottamatta pääalustaa robotin laipasta. Lyhentää laitteiden seisokkiaikoja ja pienentää pitkäaikaisia ylläpitokustannuksia. Varaosasarjat voidaan toimittaa yhdessä pääyksikön tarjouksen kanssa.
5. Laaja-alainen nimelliskuormamatriisi ja usean robotin tuotemerkki yhteensopivuus
Varastotuotteen nimelliskuormitus kattaa 3 kg-120 kg. Asennuslaipan mitat noudattavat valtavirran robottiteollisuuden standardeja, ja ne ovat yhteensopivat ABB:n, FANUCin, KUKAn, YASKAWAn ja kotimaisten kiinalaisten robottimerkkien kanssa. Tukee liitäntää tyhjiöalustalle, mekaanisille tarttujalle, pneumaattisille leuoille ja muille päätetoimilaitteille. Erikoisvaatimuksia varten on saatavana mittatilaustyönä suunniteltu laippa, kuormitus tai tiivisterakenne.
6. Täysi oma valmistus ja täydellinen suunnittelu-tukipalvelu
Ydinprosessit, mukaan lukien raaka-aineiden seulonta, lämpökäsittely, tarkkuustyöstö ja valmiiden tuotteiden syklinen testaus, suoritetaan JWGRIP-tehtaalla ilman ydinprosessien ulkoistamista. Suunnittelutiimi tarjoaa 2D/3D-piirustuksia, asennusoppaita ja parametrien asetusehdotuksia loppukäyttäjille.
Monitoimialojen sovellusskenaariot
1. Uuden energian akun ja energian varastointimoduulin kokoonpanolinjat
Litiumioniakkumoduulipajapajoissa yhden robotin on vaihdettava tyhjiöimukaukalo moduulin kuljetusta varten ja mekaaninen tarttuja kiinnikkeiden kiristystehtäviä varten. JWGRIP-kytkin toteuttaa miehittämättömän automaattisen työkalunvaihdon. Työkalun vaihdon kesto lyhenee manuaalisesta 15 minuutista automaattiseen 3 sekuntiin, mikä vähentää jyrkästi työkalun vaihdon aiheuttamia tuotantolinjan seisokkeja. Useat energian varastointilaitteiden valmistajat Etelä-Kiinassa ovat ottaneet tämän ratkaisun käyttöön.
2. 3C-Electronic-Product Assembly -tuotantolinjat
Matkapuhelimen komponenttien ja kannettavan tietokoneen kuoren kokoonpanoasemissa kevytkuormitusluokan (3-10 kg) kytkin toimii yhdessä pienikokoisten materiaalialustojen ja miniatyyri pneumaattisten tarrainten kanssa. Erittäin tarkka telakointi välttää työkalujen vaihdon aiheuttamat kokoonpanopoikkeamat ja tukee tarkkuuselektroniikkakomponenttien nopeaa jatkuvaa kokoonpanoa.
3. Autoteollisuuden komponenttien automaattisen kokoonpanon työpajat
Automaattisten osien tuotanto vaatii robotteja käsittelemään sekä bulkkimateriaalialustoja että kiinnitystarttujaa. Keskiraskaan ja raskaan kuormituksen (25-120 kg) kytkimet suorittavat usein työkalunvaihtotehtäviä.
4. Älykkäät logistiikan automaattiset lajitteluasemat
Automatisoiduissa materiaalinlajittelupajoissa robotti vuorottelee kokolaatikollisen kuljetusalustan ja yksiosaisen keräilytarttujan välillä. Yksi robotti toteuttaa monikäyttöisen toiminnan, mikä vähentää automatisoitujen lajittelujärjestelmien kokonaisinvestointeja.
Tuotannon työnkulku ja laadunvalvontakehys
JWGRIP ottaa käyttöön ISO 9001:2015 laadunhallintajärjestelmän koko tuotantoketjussa. Omat laitteet sisältävät CNC-työstökeskukset, korkean lämpötilan lämpökäsittelyuunit, tarkkuushiomakoneet, metallografiset tarkastuslaitteet, kattavat syklisen kuormituksen testipenkit ja suolasuihkutestauslaitteet. Kaikki ydinkomponenttien työstö viimeistellään sisäisesti valmiiden ulkoistettujen osien hankinnan sijaan.
Täydellinen tuotannon työnkulku:
1. Raaka-aineen saapumisen tarkastus: seosterästankomateriaali saa kemiallisen koostumuksen analyysin ja kovuustestin; vaatimustenvastaiset raaka-aineet hylätään ennen tuotantoon siirtymistä.
2. CNC-karkeatyöstö ja viimeistelytyöstö: Päärungon, kohdistustappikotelon ja lukitushammaskomponenttien muotoilu tarkkojen CNC-laitteiden avulla.
3. Tyhjiölämpökäsittely ja pinnan karkaisu: Tärkeimmät kantavat komponentit käyvät läpi karkaisun ja karkaisun kovuuden ja kulumisenestokyvyn parantamiseksi.
4. Tarkkuushiontaprosessit: Kriittiset peruspinnat ja kohdistustappien reiät hienohiotaan tiukkojen mittatoleranssi- ja pinnankarheusvaatimusten täyttämiseksi.
5. Osien kokoonpano ja pneumaattisten piirien käyttöönotto: Asenna lukkohampaat, tiivistyselementit ja anturiyksiköt; Suorita sisäinen kaasupiirin ilmatiiviystesti.
6. Täysitoiminen syklinen kuormitustestaus: Jokainen valmis kytkin suorittaa tuhansia kertoja lukkiutuvan ja avaavan syklisen simulaation nimelliskuormituksen olosuhteissa; tarkistaa toistuvan paikannustarkkuuden, ilmatiiviyden ja signaalin takaisinkytkennän luotettavuuden; kelpaamattomat yksiköt palautetaan korjattavaksi.
7. Lopullinen tarkastus ja lasermerkintä: Mittojen tarkistus, ulkonäkötarkastus, sertifiointimerkintä; Hyväksytyt tuotteet saapuvat valmiiden tuotteiden varastoon varastoitavaksi.
Huolto-opas
1. Päivittäinen silmämääräinen tarkastus: Tarkista ennen jokaista tuotantovuoroa silmämääräisesti peruspinnat, lukitushammastyöalue ja tiivisterenkaat sirujen, lian tai mekaanisten iskujen varalta. Puhdista vieraat epäpuhtaudet kuivalla paineilmalla.
2. Jaksojen määrään perustuva huoltoliipaisin: 24 tunnin jatkuvan tuotannon aikana tarkasta kohdistustappiholkit ja tiivisterenkaat 300 000 telakointijakson välein. Puhdista peruspinnat ja levitä kulumista estävä rasva. Vaihda kulutusosat, jos niissä näkyy naarmuja tai selvää kulumista. Lyhennä huoltoväliä kovapölyisessä työpajaympäristössä.
3. Älä käytä -muistutukset: Estä ylimitoitettu kuormitussovellus. Estä väkivaltainen törmäys master-tukiaseman ja orja-sovittimen välillä. Älä pura sisäistä mekaanista-lukko-hammaskokoonpanoa ilman ammatti-teknistä ohjausta.
4. Pitkäaikainen tyhjäkäyntisuojaus: Puhdista koko kytkinyksikkö, levitä ruosteenestorasva peruspinnoille ja lukitushammaspinnoille; säilytä kuivassa pölytiiviissä kaapissa.
Jälkimyynti
1. Tekninen etäopastus, joka kattaa asennuksen, käyttöönoton ja paikan päällä tapahtuvan vianmäärityksen.
2. Täysi käyttö- ja kunnossapitoasiakirjat toimitetaan jokaiselle ostotilaukselle.
3. Insinööritason tekninen konsultointi OEM-räätälöityihin projekteihin: laipan mittojen muutos, tiivistysrakenteen päivitys, erityiskuormituksen mukauttaminen jne.
4. Neuvoteltavissa oleva maksullinen paikan päällä oleva tekninen palvelu saatavilla suurille projektipohjaisille tilauksille.
5. Riippumaton varaosien toimitus tappiholkkien, tiivistysrenkaiden ja muiden kuluvien komponenttien paikantamiseen, mikä tukee asiakkaan puolen teknikoiden suorittamaa kenttävaihtoa.
6. Takuun kuvaus: 2 vuoden takuu kulumattomille rakenneosille oikein asennetuissa ja nimelliskuormituskäyttöolosuhteissa. Kuluvat kulutusosat (tiivisterenkaat, kohdistustappiholkit) eivät kuulu takuun piiriin. Takuu ei kata virheellisen asennuksen, ylikuormituksen, ihmisen aiheuttaman törmäyksen tai spesifikaatiota ylittävän kemiallisen korroosion aiheuttamia vaurioita.
Hankinta- ja hankearviointiviitteet
JWGRIP Robot Quick Change Gripper Tray -liittimen ydinarvo: käyttötarkoitukseen optimoitu seka-alusta-tarttuja vuorotteleva-kantorakenne, ≤±0,008 mm:n toistuva paikannustarkkuus, mekaaninen lukitus + sähkösignaali kaksoisturvamekanismi, EM-kulutusaste- ja moduuli-vaihdettava räätälöity suunnittelukyky. Se ratkaisee tärkeimmät automaatioaseman pullonkaulat: pitkät manuaalisen työkalun vaihdon seisokit, ihmisen aiheuttama paikannus-poikkeama, manuaalisen toiminnan turvallisuusriskit, nopeutettu peruspisteen kuluminen vaihtelevan epäkeskisen ja keskitetyn kuorman alla, epätäydellinen lukitus-turvasuojaus.
Muistutukset projektin arvioinnista:
1. Varmista robotin laipan todellinen mitat ja vaadittu nimelliskuorma (huomioi dynaaminen iskukuorma, ei pelkästään päätelaitteen staattinen paino). Varaa riittävä turvamarginaali.
2. Selvennä työkalunvaihtoobjektit: luettele tarttujat ja alustat, jotka on varustettava työkalupuolen orja-sovittimilla.
3. Tarkista korjaamon paineilmalähteen laatu ja paineen stabiilisuus. suosittele ilmansuodattimen paineensäätimen yhdistelmää, jos paine vaihtelee voimakkaasti.
4. Vahvista robotti-PLC:n IO-resurssin tila lukitustila-signaalin vastaanottoa varten. JWGRIP tarjoaa ilmaisen sähköisen käyttöliittymän dokumentaation.
5. Vakiovarastoversiot takaavat nopean toimituksen. ottaa käyttöön OEM-räätälöityjä suunnittelupalveluita erityislaippa-, erikoistiiviste- tai erityiskuormitusvaatimuksia varten.
FAQ
Q1: Voiko tämä kytkin suorittaa täysin automaattisen työkalun vaihdon ilman manuaalista työtä?
Kyllä. Robot Quick Change Gripper Tray Coupling vastaanottaa pneumaattisen ohjaussignaalin robottijärjestelmältä ja lopettaa lukituksen/lukituksen avaamisen automaattisesti. Työkalunvaihtologiikka voidaan integroida robottiohjelman sisään. Huomaa, että sinun on määritettävä vastaava työkalu-säilytysteline pitämään tyhjäkäynnillä olevat tarttujat ja lokerot.
Kysymys 2: Vaaditaanko koordinaattien uudelleenkalibrointi aina alustan ja tarttujan vaihdon jälkeen?
Tällä kytkimellä saavutetaan ≤±0,008 mm:n toistuva sijoitustarkkuus oikeissa asennusolosuhteissa. Laajamittainen koordinaattien uudelleenkalibrointi on tarpeetonta; Pienet hienosäädöt ovat sallittuja ensimmäisen käyttöönoton yhteydessä.
Q3: Voiko se mukautua epätyypillisiin mukautettuihin robottilaipan mittoihin?
Varastostandardiversio vastaa yleisiä robottilaipan teknisiä tietoja. Epätyypillisten laippavaatimusten osalta lähetä piirustus ennen tilauksen tekemistä; OEM-työstö räätälöity asennus-rajapinnan mitta voidaan toteuttaa.
Q4: Mitä tapahtuu, jos paineilman syöttö katkeaa robotin liikkeen aikana?
Sisäänrakennettu mekaaninen itselukittuva rakenne pitää lukkohampaat kiinni myös ilman ilmanpainetta, mikä estää työkalujen putoamisonnettomuudet. Avaustoiminto voi tapahtua vain, kun lukituksen avaussignaali JA kelvollinen ilmanpaine ovat molemmat olemassa.
Q5: Mitkä ovat tärkeimmät huoltokohteet pitkäaikaisessa jatkuvassa syklisessä tuotannossa?
Päätyöt: puhtaat peruspinnat ja lukitushammasalue; tarkasta tiivistysrenkaat ja paikannustappiholkit syklisen laskennan avulla; täytä kulumisenestorasva; vaihda kulutusosat, kun kulumista ilmenee. Lyhennä huoltojaksoa korkeapölyisille korjaamoille.
Aiheeseen liittyvä luokka
Lähetä kysely
Yhteystiedot
-
Osoite
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdongin maakunta, Kiina
-
Puh
-
Sähköposti
Tervetuloa lähettämään kyselyn JWGRIP:lle. Ammattitaitoinen tekninen ja myyntitiimimme tarjoaa ilmaisen kalustevalinnan, räätälöidyn ratkaisun suunnittelun ja tarkan tarjouksen.
Uutissuositukset