Suomi
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Luotettu UPC Zero Point Positioning -sarjan valmistaja erittäin tarkkaan työskentelyyn
UPC Zero Point Positioning -sarjan teollisena OEM- ja ODM-toimittajana,JWGRIPsuorittaa rakenteellista iteraatiota, mekaanista validointia ja massavalmistusta robottien kanssa sovitetuille kuormalavoille, magneettisille paikannusaluksille ja mekaanisille liitäntävarsille. Tämä robottiyhteensopiva paikannuslaitteisto on suunniteltu valmistajille, jotka aikovat laajentaa robottimateriaalinkäsittelykapasiteettia ilman nykyisen CNC-koneen peruskorjausta. Tämän laitteistovalikoiman lisäksi voidaan saavuttaa yhteensopivia työkaluja, kun ne yhdistetäänZero Point Pallet -sarjaja Zero Point Clamping Chuck -sarja, jotka muodostavat hybridi manuaalisen ja automaattisen paikannustyönkulun koko myymälässä. Kaikki avainmitat noudattavat tiukasti yhtenäisiä liitäntästandardeja saumattoman sarjojen välisen yhteentoimivuuden takaamiseksi.
Sovelluksen pullonkaula
Monet tavanomaiset nollapistelaitteistot on kehitetty puhtaasti käsin tapahtuvaa lastausta ja purkamista varten. Kun tehtaat lisäävät robottikäsivarsia miehittämättömään tuotantoon, ne törmäävät nopeasti käytännön esteisiin. Vakiolavoista puuttuu erityisiä mekaanisia tartuntaominaisuuksia, tavalliset istukat eivät pysty vastaanottamaan robotin toimittamia kuormalavoja vakaasti, ja kuljettajat joutuvat ylimääräisiin muutostöihin saadakseen vanhat laitteistot sopivaksi robottiasemiin.
Entä jos haluat vaihtaa joustavasti käsikäytön ja robottikäsittelyn välillä samalla koneasemalla? Monet varhaiset automaatioratkaisut pakottavat korjaamot valitsemaan yhden tilan pysyvästi. Joko käytät täysautomaattia ja menetät nopean manuaalisen puuttumisen tai noudatat manuaalista lastausta ja luovut tuotantomahdollisuuksista.
Kuinka vältät kalliilta täyden mittakaavan laitteiston vaihdon, kun asennat robotteja jälkikäteen olemassa oleviin koneisiin? Kaikkien lavojen ja istukkaiden täydellinen vaihtaminen aiheuttaa suurta pääomahävikkiä. Monet tuotantopäälliköt etsivät modulaarisia lisälaitteita, jotka voivat toimia rinnakkain nykyisen nollapisteen infrastruktuurin kanssa. Juuri siellä tämä sarja tarjoaa konkreettista käytännön arvoa
Modulaariset työkalukomponentit
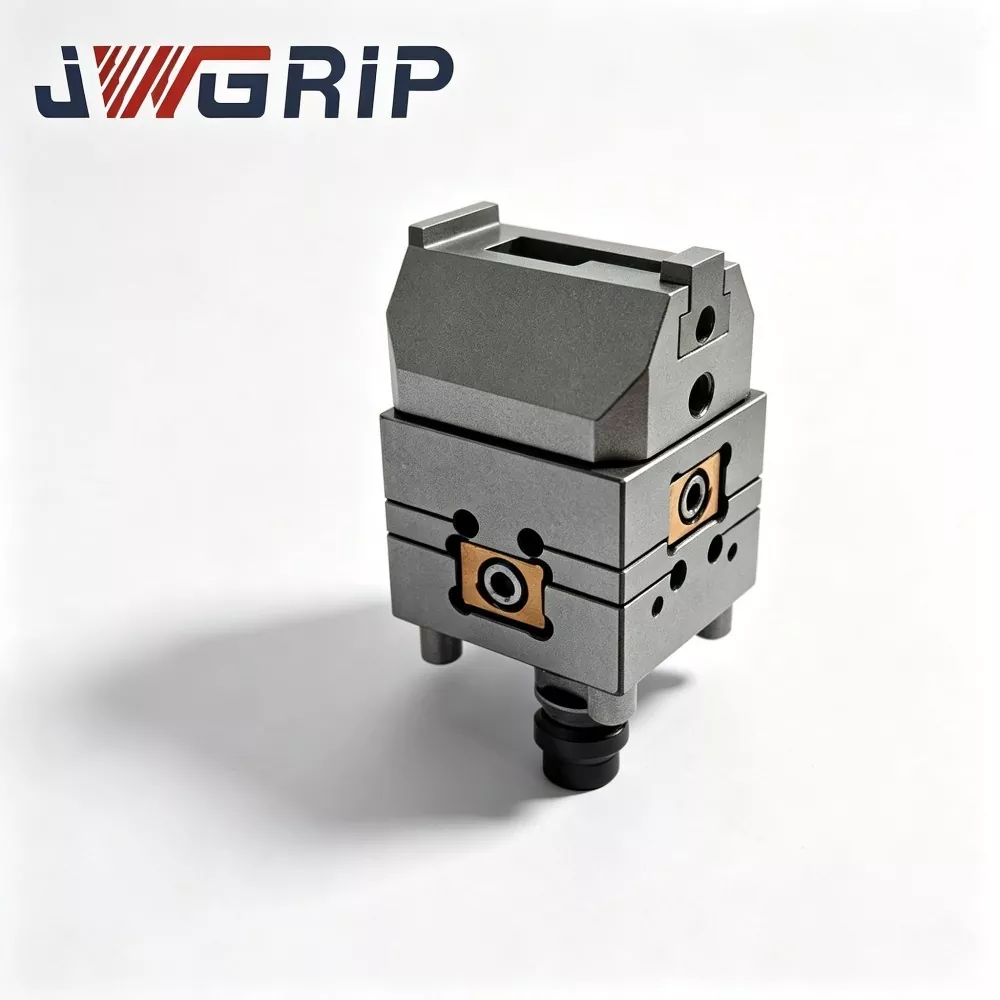
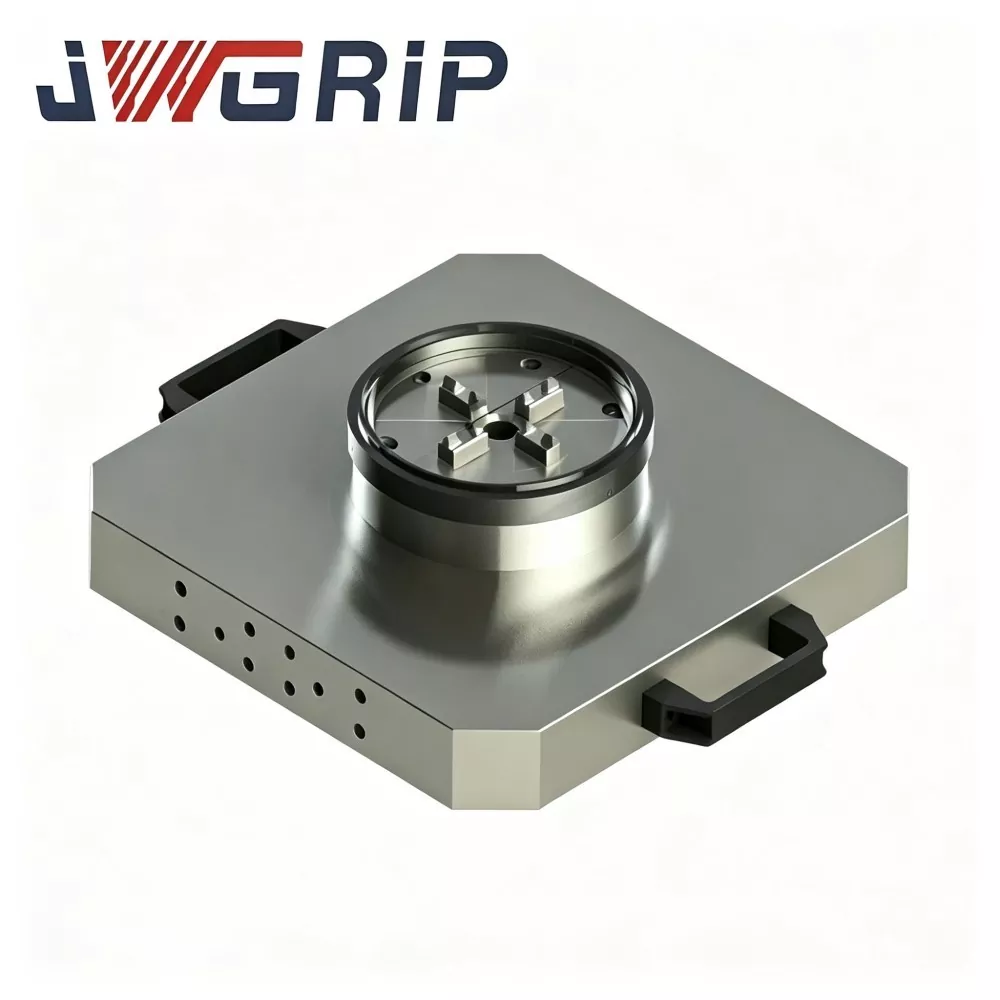
UPC Zero Point -lava Power Chuckilla: Tämä integroitu lavayksikkö sisältää sisäänrakennetut tehokkaat kiinnityskomponentit. Suunniteltu suoraan robottiin tarttumiseen ja sijoittamiseen, se poistaa ylimääräiset väliadapterit. Se voidaan luovuttaa suoraan mekaanisilla käsivarsilla ja lukita paikoilleen ilman ihmisen kosketusta, mikä sopii hyvin jatkuvaan eräkäsittelyyn valvomattomissa olosuhteissa.
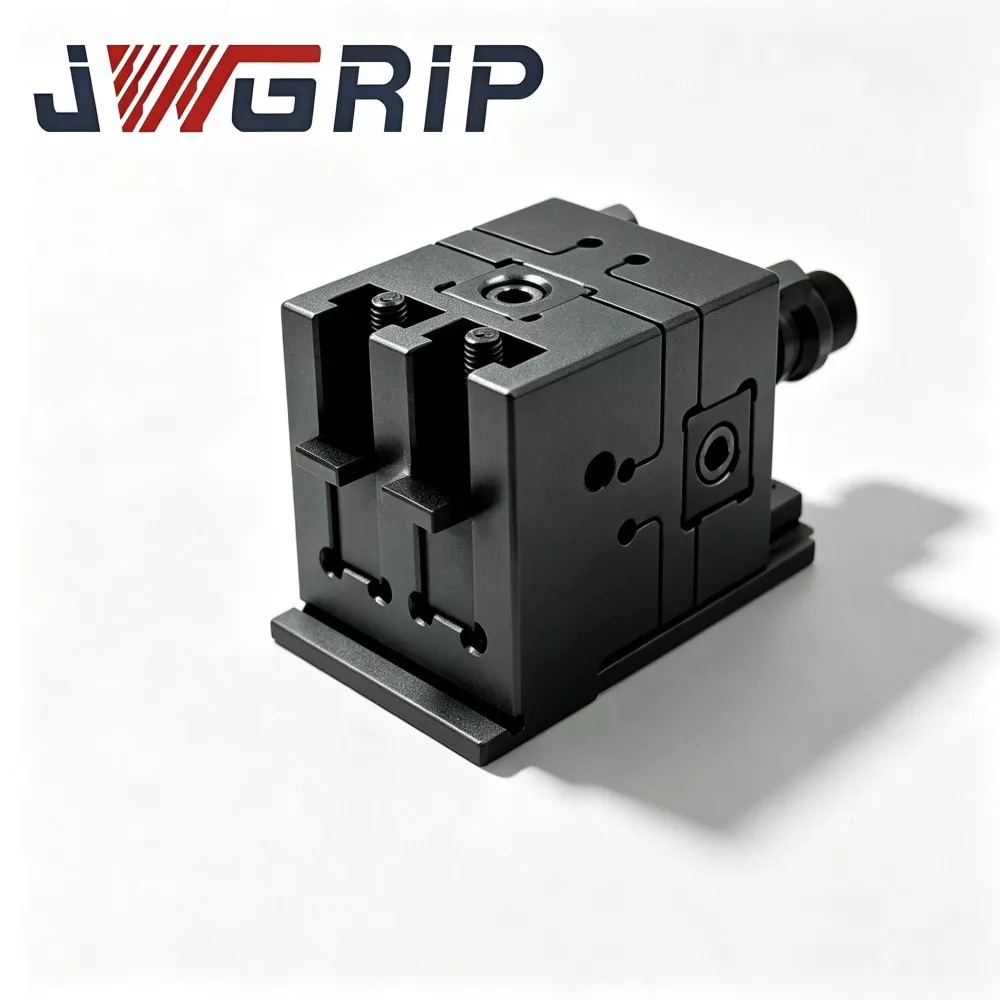
UPC Magneettinen nollapistelava: Se käyttää magneettiavusteista paikannuslogiikkaa, joka eroaa puhtaasti mekaanisista lukitusjärjestelmistä. Magneettinen esiasemointi pitää lavan paikoillaan ennen kuin muodollinen mekaaninen lukitus astuu voimaan. Tämä esiasentotoiminto estää tehokkaasti lavan luistamisen tai siirtymisen robotin nopean liikkeen ja nopeiden siirtotoimintojen aikana. Se toimii erittäin hyvin ohutseinäisten työkappaleiden ja kevyiden kiinnityskokoonpanojen kanssa.
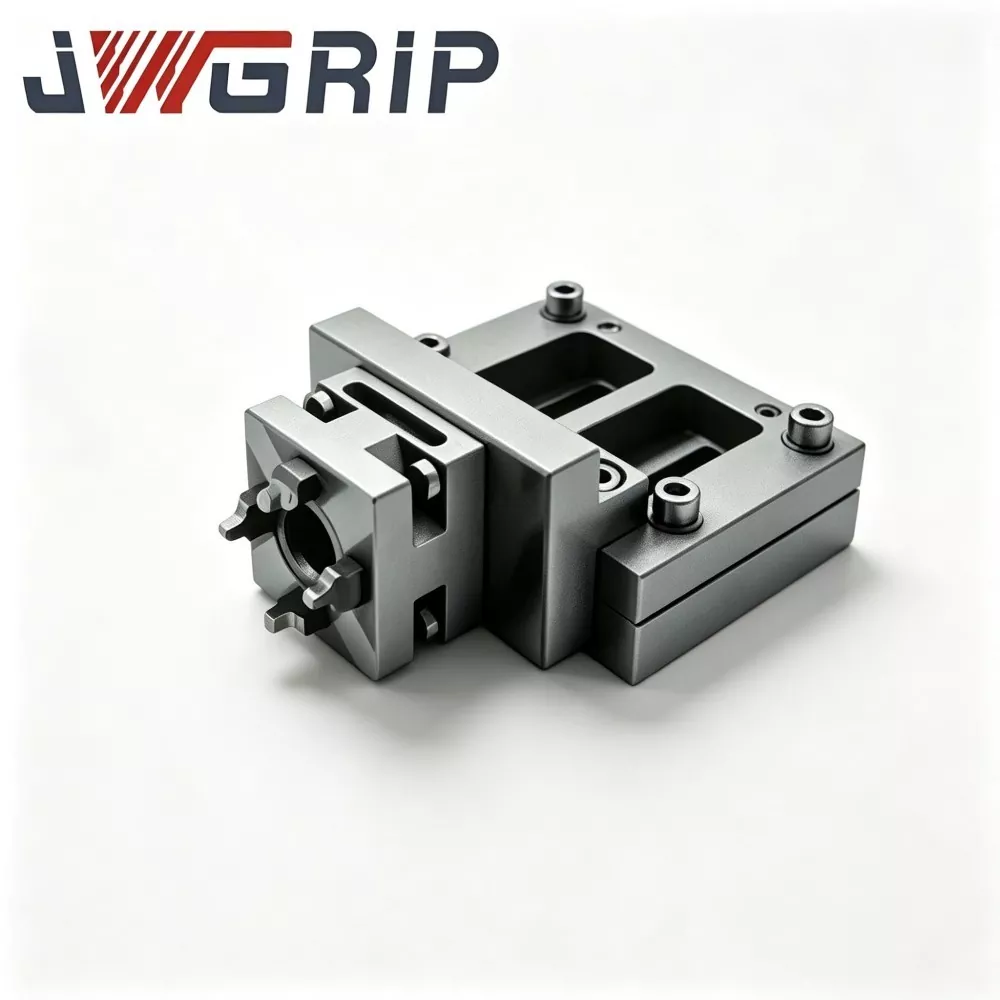
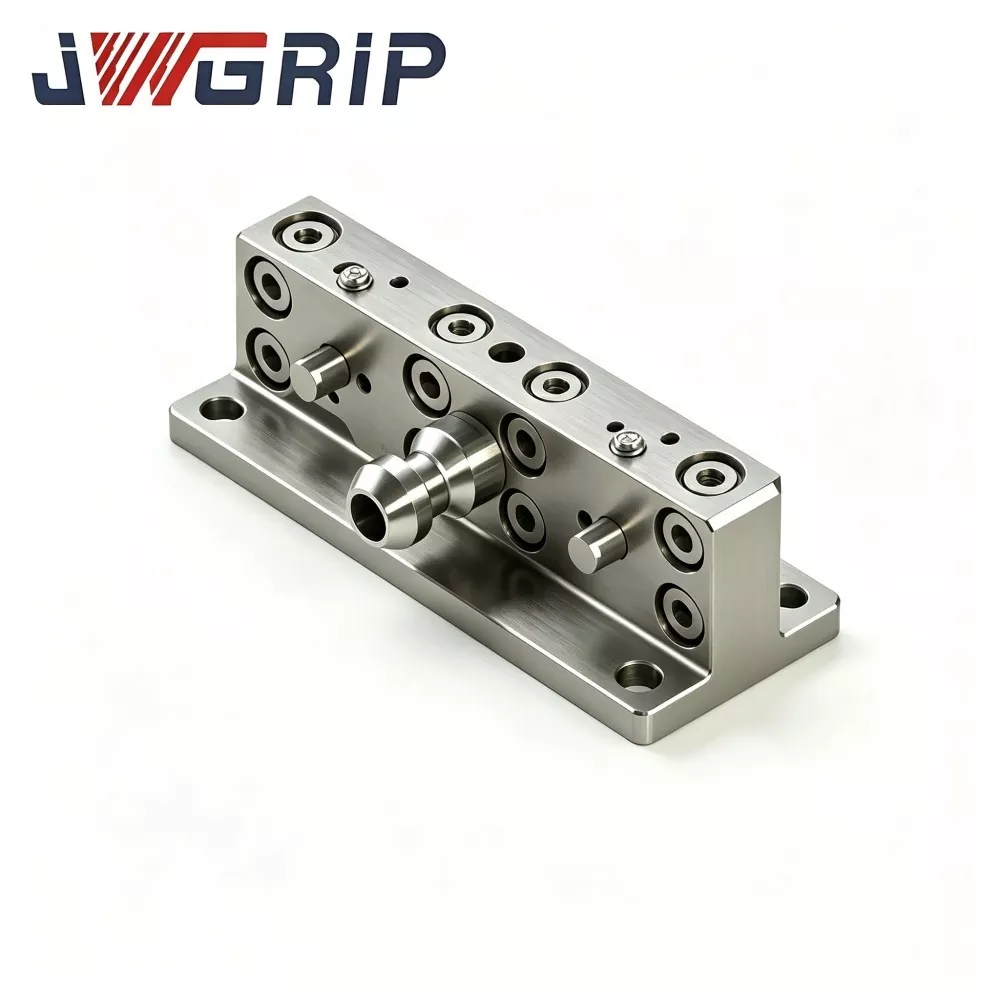
UPC-saranan vivustovarsi robotin pikavaihtotyökalun vaihtajalle: Tämä nivelvarsi toimii robottilaippoihin asennettuna mekaanisena päätelaitteena, ja se suorittaa tartunta-, nosto- ja kuljetustoiminnot kohdelavoille. Sen rakenteelliset mitat on sovitettu tarkasti UPC-sarjan kuormalavojen ulkoprofiiliin, mikä estää väärin tarttumisen ja putoamisriskit nopeiden robottisyklien aikana.
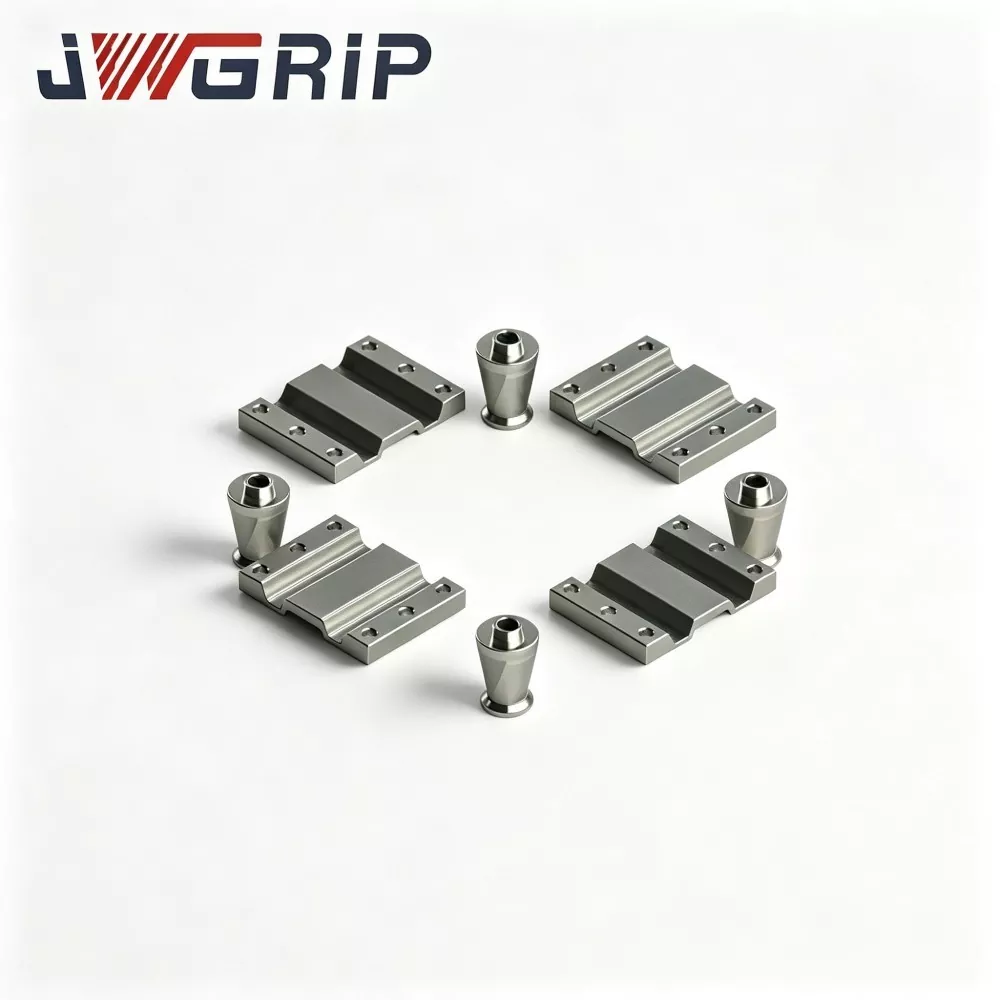
UPC:n keskityssegmentit nollapisteistukkajärjestelmälle: Nämä keskityssegmentit toimivat vaihdettavina paikannusapukomponentteina. Ne hienosäätävät peruspisteen toleranssia, kun kuormalavat ja koneenpuoleiset istukat ovat vuorovaikutuksessa, kompensoivat pienet kokoonpanopoikkeamat, jotka syntyvät pitkäaikaisen korjaamon aikana. Ne pidentävät koko paikannussarjan käyttöikää.
Hybridilataustilan vaihtamisen valmistelut ja säännöt
Mitä valmisteluja tulisi tehdä sekatilan vaihtamista varten?
Säilytä yhtenäiset nollapistestandardit sekä robottikäyttöisille UPC-lavoille että käsikäyttöisille lavoille, jotka on hankittu Zero Point Pallet -sarjasta. Identtiset vetopultit takaavat fyysisen vaihdettavuuden samassa koneenpuoleisessa istukassa.
Mitkä toimintasäännöt vaativat huomiota tilanvaihdon aikana?
Kun robottituotannosta vaihdetaan manuaaliseen säätöön, käyttäjien ei tarvitse purkaa tai muokata koneenpuoleista istukkaa. Ne korvaavat vain UPC-sarjan robottisuuntaiset lavat tavallisilla käsin ladattavilla lavoilla. Uudelleen mittausta tai peruspisteen palautusta ei tarvita.
Mitä piilotettuja riskejä sinun tulee varoa sekamuotoisissa työnkulkuissa?
Kiinnitä huomiota robotin tarttumisen painorajoituksiin. Työkappaleiden ja kiinnittimen kokonaispaino ei saa ylittää UPC-saranan vivustovarren nimelliskuormitusta robotin pikavaihtotyökalun vaihtajalle. Ylikuormitus laukaisee paikannusliikkeen ja mekaanisen muodonmuutoksen.
Suorituskyvyn arviointi
Robottitoiston tarkkuus: Se ei ole vain staattinen paikannustarkkuus lukituksen jälkeen. Sinun on myös tutkittava koko robotin tarttumis-, nosto-, siirtämis- ja sijoittamisprosessin aikana syntyviä asennon poikkeamia. Siirron aikana tapahtuva pieni poikkeama laajenee ilmeisiksi mittavirheiksi useiden käsittelyjaksojen jälkeen.
Magneettiavusteisten rakenteiden ympäristösopeutuvuus: Rautapohjaisilla leikkauslastuilla täytetyissä työpajoissa magneettityyppiset lavamallit tarvitsevat tehokkaat lastuja hylkivät mallit estämään rautajätteiden tarttuminen magneettisiin pintoihin ja tuhoamasta paikannustasoisuutta.
Mekaanisen rakenteen iskunestokyky: Robotin käden asettaminen tuo tietyn kosketusvaikutuksen. Laitteen rakenteellisen lujuuden tulee vaimentaa toistuvia toistuvia iskuja ilman paikannusvertailupintojen pysyvää muodonmuutosta.
Materiaali- ja ammattitaitoominaisuudet
Tärkeimmät rakenneosat käyttävät erittäin lujaa karkaistua seosterästä. Avainten paikannuskontaktipinnat käyvät läpi monivaiheisen tarkkuushiontaprosessin. Magneettityyppiset lavakokoonpanot läpäisevät toistuvan magneettisen voiman vaimennustestin, jotta magneettinen esiasentokapasiteetti pysyy vakaana tuhansien työjaksojen jälkeen.
Kaikki UPC Zero Point Positioning -sarjan komponentit säilyttävät käyttöliittymän yhteensopivuuden Zero Point Clamping Chuck -sarjan kanssa. Tehtaiden ei tarvitse heittää pois olemassa olevia koneen puoleisia istukkaa ottaessaan käyttöön robottikäyttöisiä kuormalavoja. Nykyiset laitteistot voivat jatkaa toimintaansa uudessa automatisoidussa tuotantoasetelmassa.
Epätyypillinen muutostuki kattaa tartuntauramitat, magneettivoiman voimakkuuden säädön ja vivustovarren kiinnityslaippakoot, jotka mukautuvat erilaisiin markkinoiden yleisiin robottimerkkien laippastandardeihin.
Päivittäinen huolto
Robottilähtöinen paikannuslaitteisto ei tarjoa täyttä suorituskykyä vain yksinkertaisella asennuksella. Päivittäisessä hallinnassa on yhdistettävä robotin liikeparametrien viritys, säännöllinen sirujen puhdistus magneettipinnoilla ja säännöllinen nivelvarren nivelen välyksen tarkastus. Jopa korkealaatuiset modulaariset laitteistot aiheuttavat piilotettuja riskejä, jos rutiinihuoltovaiheet jätetään pois. Monet automaatioprojektien alitoimintatapaukset johtuvat laiminlyödystä päivittäisestä tarkastuksesta eikä itse laitteiston vioista.





- View as
UPC-keskityssegmentit nollapisteen kiinnitysjärjestelmään
JWGRIP on ammattimainen valmistaja ja toimittaja räätälöityjen UPC-keskityssegmenttien nollapistekiinnitysjärjestelmään Kiinassa, ja vakiotiedot ovat täysin varastossa. Nämä keskityssegmentit ovat tärkeitä tukitarvikkeita, jotka on ammattimaisesti suunniteltu UPC:n nollapisteistukkajärjestelmiin, ja ne toimivat ydinsovitus- ja huoltokomponentteina nollapistekiinnitysyksiköille. Kovien seosterästen materiaalien ja standardoidun tarkkuuskäsittelytekniikan ansiosta ne voidaan sovittaa suoraan kaikkiin UPC-standardin nollapisteistukkaisiin ilman ylimääräisiä lisätarvikkeita, mikä tukee standardoitua kokoonpanoa ja räätälöityjä muutoksia vastaamaan erilaisia kiinnitys- ja laitteiden päivitysvaatimuksia.
UPC saranan vivustovarsi robotin pikavaihtotyökalun vaihtajalle
JWGRIP on ammattimainen OEM-viejä UPC-saranan vivustovarrelle robotin pikavaihtotyökalun vaihtajalle Kiinassa. Se on ydinrakenteellinen liitoskomponentti, joka on erityisesti suunniteltu robottien automaattisiin kiinnittimien vaihtoihin ja miehittämättömiin joustaviin CNC-tuotantokennoihin. Tämä optimoitu saranan vivustovarsi toimii keskeisenä voimansiirtovälineenä robotin päätetehostimen ja UPC:n nollapistelavasarjojen välillä, ja se toteuttaa nollapistelavojen mekaanisen lukituksen ja lukituksen avaamisen puhtaasti robotin akselin liikkeellä, mikä eliminoi ylimääräisten pneumaattisten ja hydraulisten apukäyttölaitteiden tarpeen.

UPC magneettinen nollapistelava
JWGRIP on ammattimainen viejä ja tehdassuora tukkumyyjä Kiinassa, joka toimittaa UPC Magnetic Zero Point Pallet ja toimittaa räätälöityjä korkeatehoisia kiinnitysratkaisuja CNC-jyrsintä-, hionta- ja EDM-työpajoihin. Tämä integroitu lavayksikkö yhdistää UPC:n vakionollapisteen pika-asemointirakenteen ja tehokkaan kestomagneettiistukan, mikä rikkoo perinteisten mekaanisten kiinnitysleukojen fyysiset rajat.
UPC Zero Point -lava Power Chuckilla
JWGRIP on ammattimaisen UPC Zero Point -lavan valmistaja ja toimittaja Power Chuckilla Kiinassa. Se on erittäin tarkka integroitu kiinnitysteline, joka on räätälöity nykyaikaisiin sorvaus-jyrsintäkomposiittikoneisiin ja pystysuuntaisiin työstökeskuksiin. Tämä tuote integroi UPC-standardin mukaisen nollapisteen lukitusmekanismin ja tehoistukan innovatiivisesti monoliittiseksi lavarakenteeksi, mikä eliminoi erillisen hankinnan ja nollapisteen alustan ja itsenäisten istukkatarvikkeiden asennuksen paikan päällä.
JWGRIP on ammattimainen UPC Zero Point Positioning -sarja valmistaja ja toimittaja Kiinassa. Toivotamme sinut lämpimästi tervetulleeksi korkealaatuisten tuotteiden tukkumyyntiin kilpailukykyiseen hintaan tehtaaltamme.
Uutissuositukset