Suomi
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






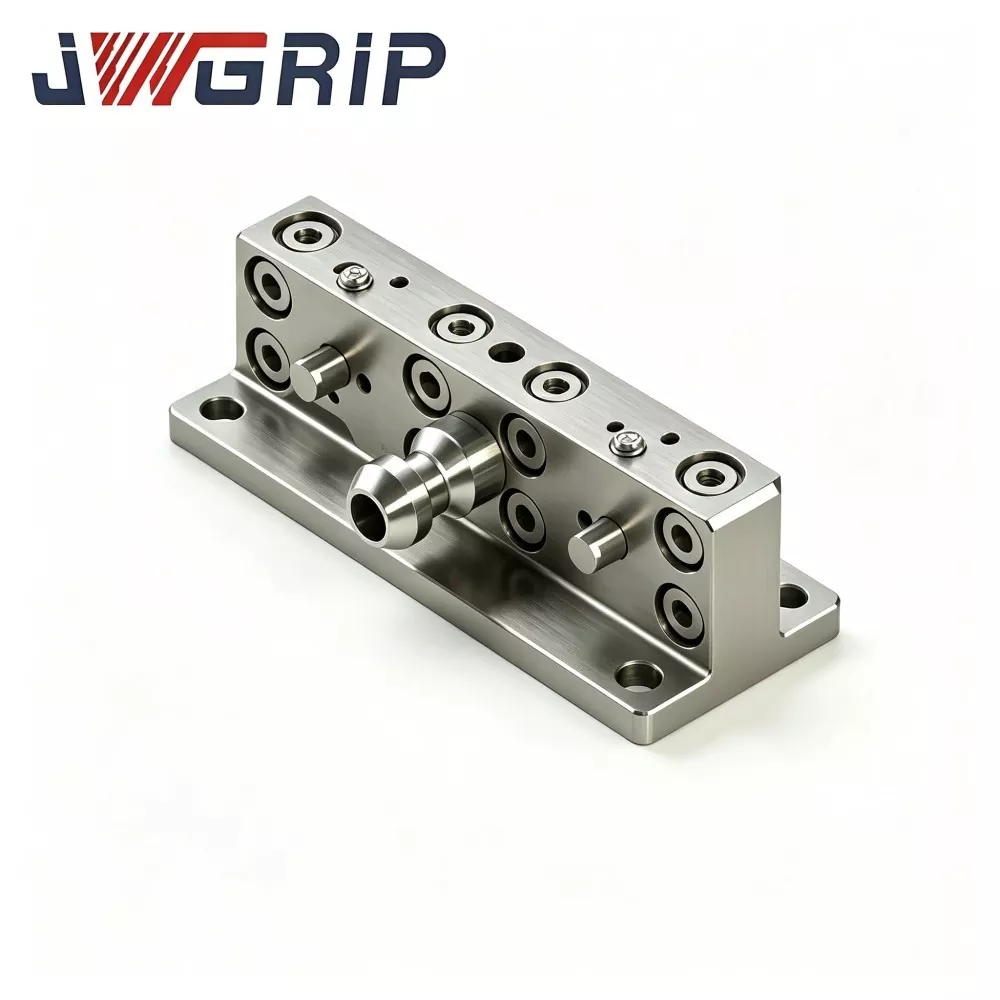
UPC saranan vivustovarsi robotin pikavaihtotyökalun vaihtajalle
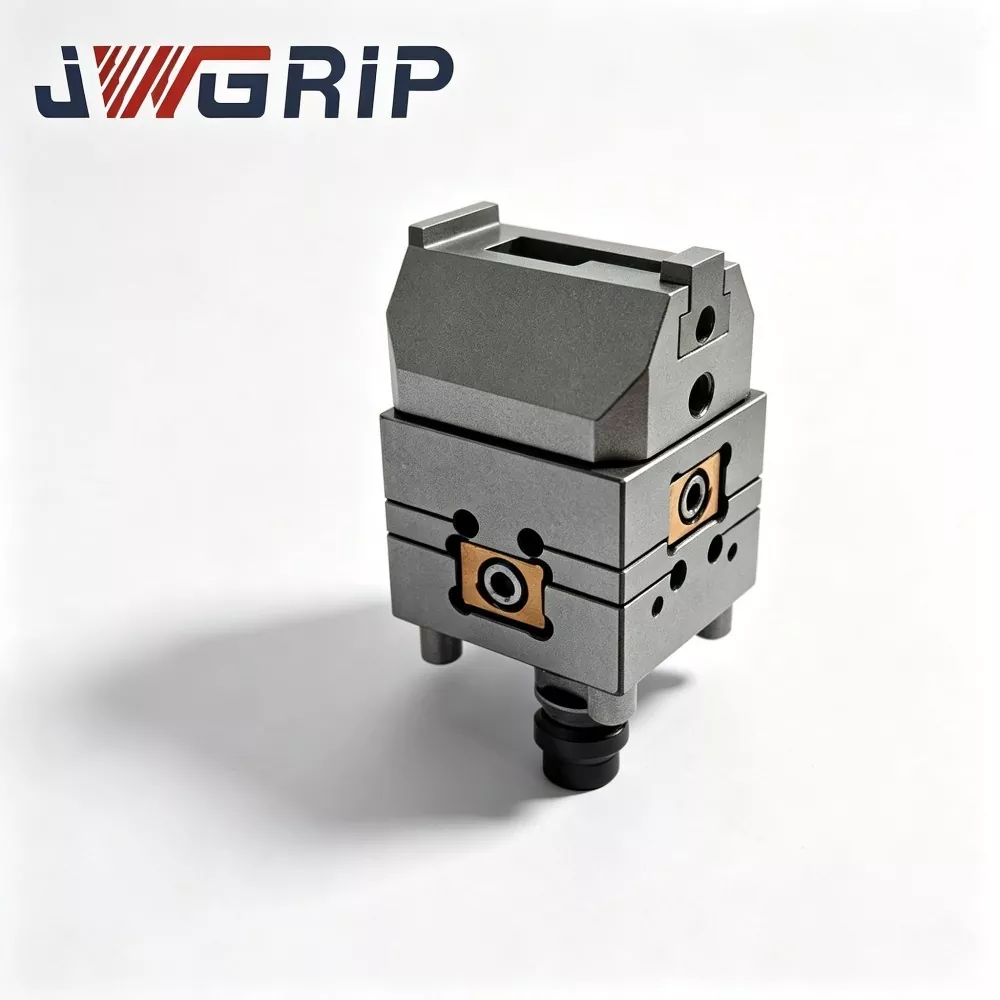
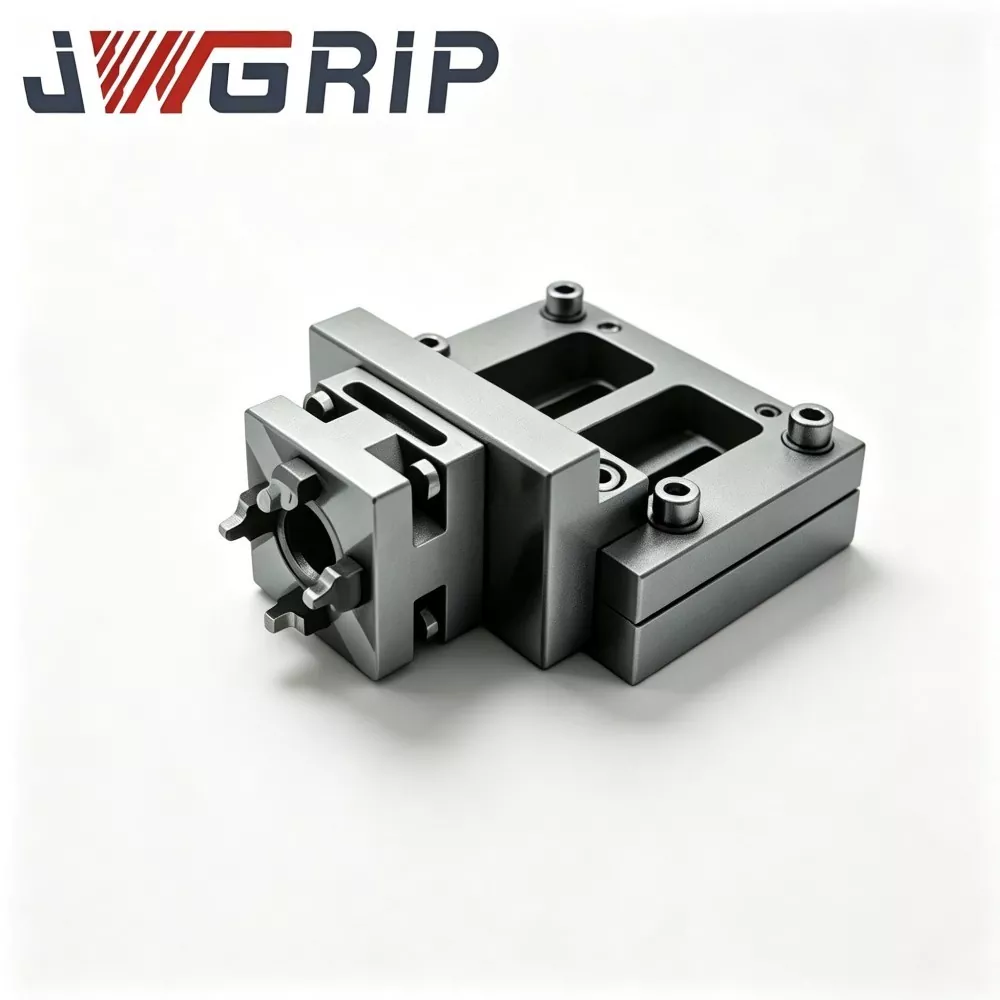
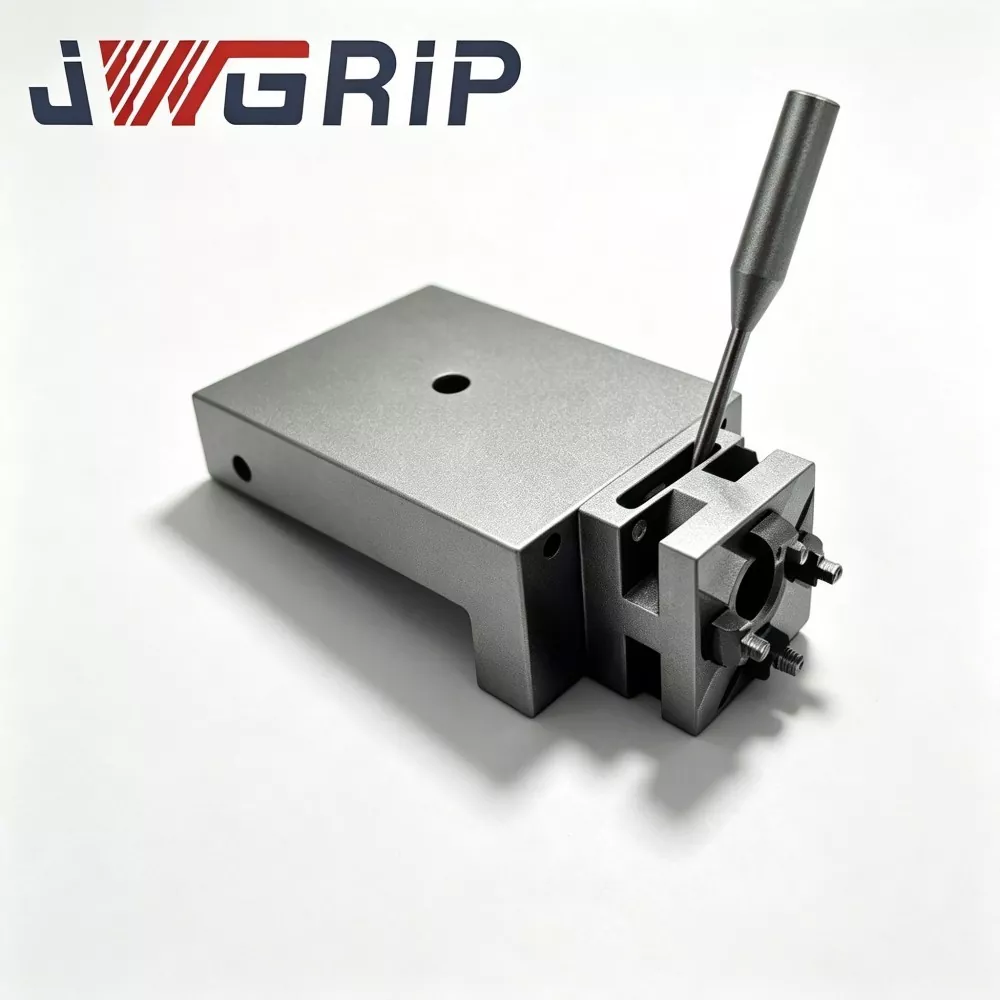
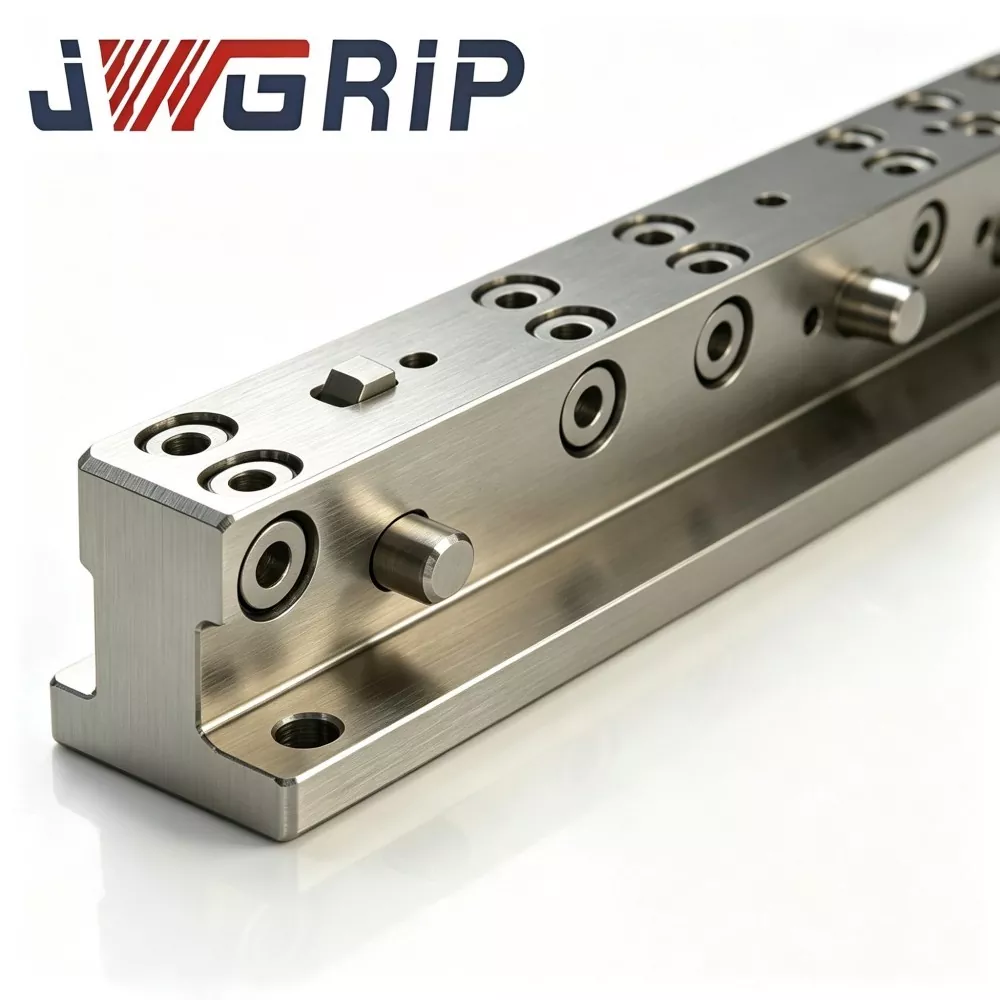
JWGRIP on ammattimainen OEM-viejä UPC-saranan vivustovarrelle robotin pikavaihtotyökalun vaihtajalle Kiinassa. Se on ydinrakenteellinen liitoskomponentti, joka on erityisesti suunniteltu robottien automaattisiin kiinnittimien vaihtoihin ja miehittämättömiin joustaviin CNC-tuotantokennoihin. Tämä optimoitu saranan vivustovarsi toimii keskeisenä voimansiirtovälineenä robotin päätetehostimen ja UPC:n nollapistelavasarjojen välillä, ja se toteuttaa nollapistelavojen mekaanisen lukituksen ja lukituksen avaamisen puhtaasti robotin akselin liikkeellä, mikä eliminoi ylimääräisten pneumaattisten ja hydraulisten apukäyttölaitteiden tarpeen.
UPC-saranan vivustovarsi Robot Quick Change Tool Changer -työkalun vaihtajalle käyttää erittäin tarkasti optimoidun saranan vivuston mekaanista rakennetta, joka muuntaa robotin lineaariliikkeen vakaaksi ja luotettavaksi lavan kiinnitys- ja avaustoiminnoksi. Erittäin lujasta seostetusta rakenneteräksestä koneistettu tuote läpikäy tiukan jännityksenpoistokäsittelyn karkean työstön jälkeen sisäisen työstöjännityksen poistamiseksi ja pitkän aikavälin rakenteellisen vakauden varmistamiseksi.
Saranaliitospinnat on viimeistelty tarkkuushiomalla, mikä mahdollistaa tasaisen syklisen vivuston liikkeen ja erinomaisen kulutuskestävyyden. Kelluvalla kompensointitoiminnolla varustettu vivustovarsi pystyy absorboimaan pieniä toistuvia paikannusvirheitä robotin telakoinnin aikana, mikä estää tehokkaasti komponenttien juuttumisen ja pienistä kohdistuspoikkeamista aiheutuvista rakenteellisista vaurioista. Sitä käytetään laajalti automatisoiduissa CNC-tuotantosoluissa ja valot poistetuissa valmistuspajoissa, ja se parantaa huomattavasti pitkäaikaisten miehittämättömien kuormalavojen vaihtotoimintojen vakautta ja jatkuvuutta.
Perinteiset robottilavanvaihtoratkaisut
1. Useimmat ratkaisut perustuvat ulkoisiin ilmasylintereihin tai robottilaippoihin asennettuihin hydraulitoimilaitteisiin nollapisteen lukitsemisen ja lukituksen avaamisen suorittamiseksi. Tämä nostaa varren pään painoa, vaatii ylimääräistä kaasu-nesteputkiston sijoittelua ja moninkertaistaa vuoto- ja vikariskit.
2. Suuritiheyksisissä automatisoiduissa tuotantosoluissa liialliset reunaputkilinjat häiritsevät robotin liikeratoja ja kutistavat tehokasta työtilaa.
3. Yksinkertaiset jäykät liitosvarret eivät voi kompensoida pieniä asennon poikkeamia robotin telakoinnin aikana. Pieni kohdistusvirhe aiheuttaa epänormaalia jännitystä, mekaanista jumiutumista ja jopa pysyviä vaurioita nollapisteen kuormalavojen lukitusrakenteisiin, mikä lisää laitteiden seisonta-aikaa valojen sammuttamisessa.
Suunnittelun keskeiset edut
· Valmistettu erittäin lujasta seostetusta rakenneteräksestä ja prosessoitu jännitystä vähentävällä käsittelyllä karkeatyöstön jälkeen leikkausin aiheuttaman sisäisen jännityksen poistamiseksi
· Saranaliitoksen kosketuspinnat käyvät läpi tarkkuushionnan, mikä takaa tasaisen syklisen vivuston liikkeen ja pienempien komponenttien kulumisen
· Sisäänrakennettu vivuston kelluva toiminto vaimentaa pienet kohdistusvirheet, jotka johtuvat robotin toistuvasta paikannustoleranssista telakoinnin aikana
· Lavojen lukituksen ja lukituksen avaustoiminnot ohjaavat täysin robotin akselin liikettä, mikä eliminoi nesteen tehoa käyttävän apulaitteiston
· Suoraan yhteensopiva tavallisten UPC-sarjan nollapistelavojen kanssa
Useilta automatisoiduilta soluintegraattoreilta saatu palaute vahvistaa, että tämä kytkentävarsi virtaviivaistaa robotin varren pään asetuksia, vähentää oheislaitteiden apuosien määrää ja vahvistaa automaattisen kuormalavojen vaihdon luotettavuutta pitkän jakson valvomattomassa valmistuksessa.
Sovelluksen arvo
Robotin nopean vaihtotyökalun vaihtajan JWGRIP UPC sarananvarsi on mekaaninen siirtymän suorituskomponentti robotin päätetoimilaitteen pikavaihtoyksiköille, ja se on suunniteltu pariksi UPC-standardin mukaisten robottipikavaihtotyökalujen vaihtajien kanssa. Se ratkaisee kääntösiirtymän ja asennon hienosäädön kompensointihaasteet työkalumakasiinien ja robotin päätetoimilaitteiden välillä.
Robotin automaattisten työkalunvaihtojaksojen aikana paikoituspoikkeamat ovat lähes väistämättömiä, ja ne johtuvat robotin nivelen paikannustoleranssista, työkalun ja lehden asennuksen poikkeamasta ja kiinnikkeen taipumisesta oman painon vaikutuksesta. Jäykät kiinteät liitosrakenteet aiheuttavat kovia iskuja telakoinnin yhteydessä.
Pieni seuraus: pikavaihtolevyn paikannustapin hankaus ja telakointitukos
Vakava seuraus: robotin vähennysventtiilin vaurioituminen, sisäisten pikavaihtolukituskokoonpanojen tuhoutuminen, koko pikavaihtojärjestelmän lyhentynyt käyttöikä
Perinteisillä jäykillä vivustoilla on nollakulman kelluva kompensointikapasiteetti, mikä asettaa erittäin tiukat vaatimukset kiinnikkeiden asennuksen tarkkuudelle. Pienikin asennusvirhe aiheuttaa paikan päällä tapahtuvan telakointivirheen ja mekaanisen tukkeutumisen projektin käyttöönoton aikana.
JWGRIP-saranan vivustovarsi käyttää erityistä sarana-kääntövivusto-arkkitehtuuria. Samalla kun se säilyttää korkean yleisen rakenteellisen jäykkyyden, se tarjoaa säädettävän kelluvan kompensaation:
Poikkeama asennon poikkeama telakoinnin aikana ja puskurin mekaaninen iskuvoima
Rentouta tarkkuusvaatimukset roboteille ja pikavaihtotyökaluille
Toteuta itsemukautuva työkalun telakointikohdistus ja pehmeät robotin tartunta- ja vapautusliikkeet
Tasapainota kevyet tekniset tiedot ja mekaaninen lujuus robotin päätekuormituksen rajoitusten täyttämiseksi
UPC-saranan vivustovartta Robot Quick Change Tool Changerille käytetään laajalti työkalujen ja lehtien vaihtamiseen, usean työkalun pyörivään vaihtoon ja automaattisiin kuormalavojen poiminta- ja sijoitustehtäviin. Se vähentää paikan päällä tapahtuvaa virheenkorjaustyötä ja pidentää robotin pikamuutostyönkulujen vakautta ja käyttöikää. Se toimii tärkeänä mekaanisena liitoslisävarusteena JWGRIP UPC -yhteensopivien robotin pikavaihtotyöasemien rakentamisessa.
Sisäinen rakenteellinen asettelu
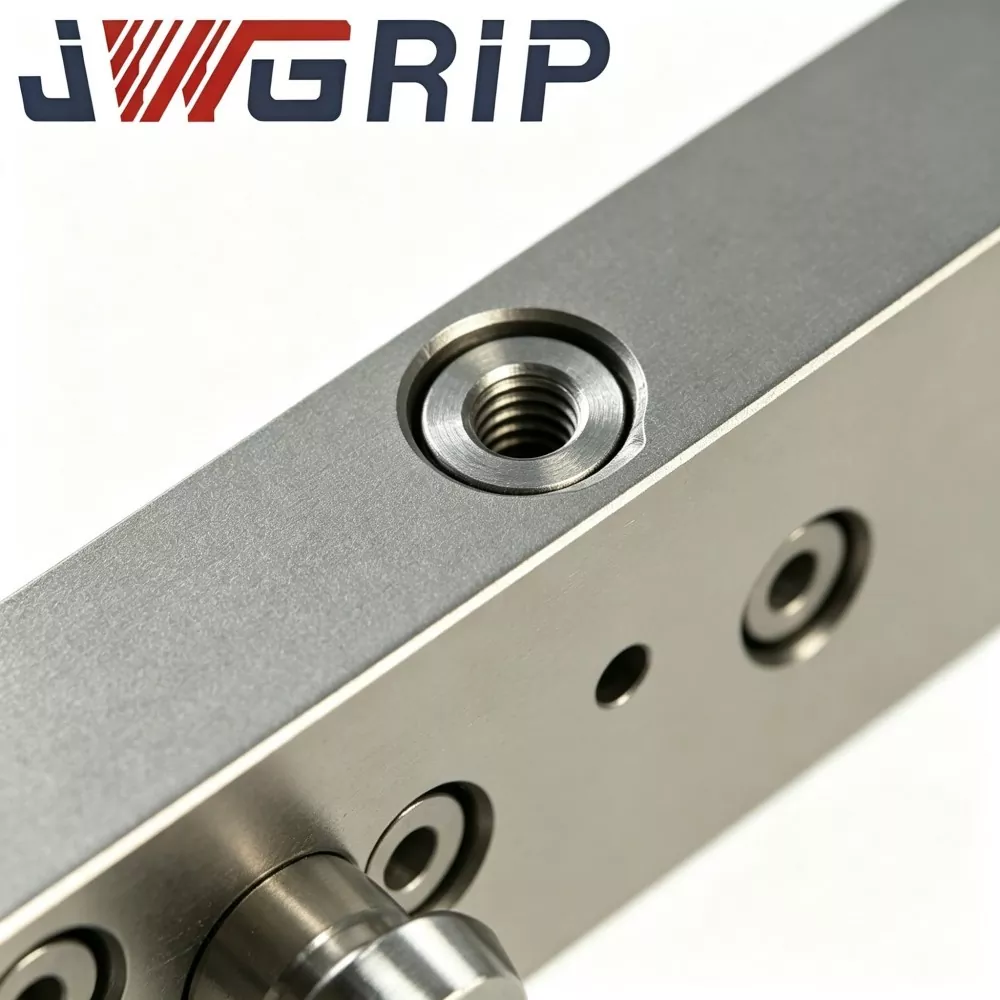
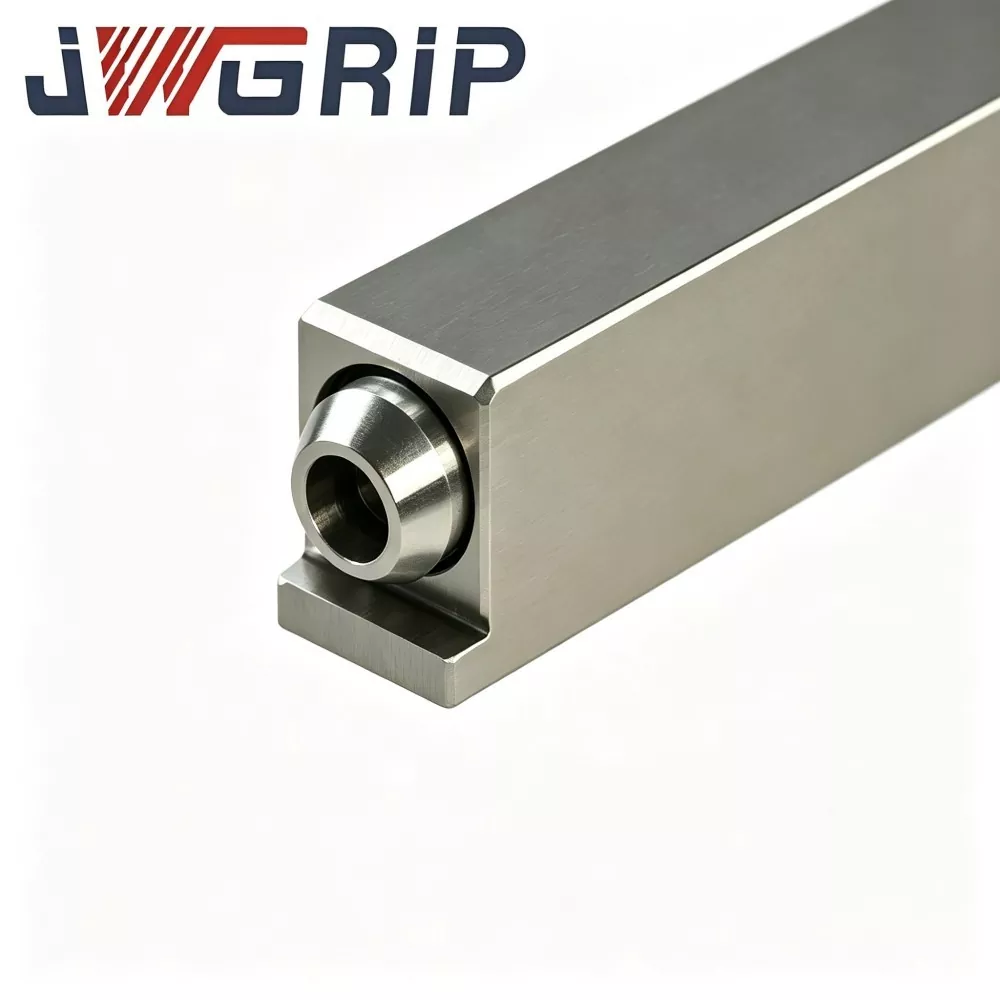
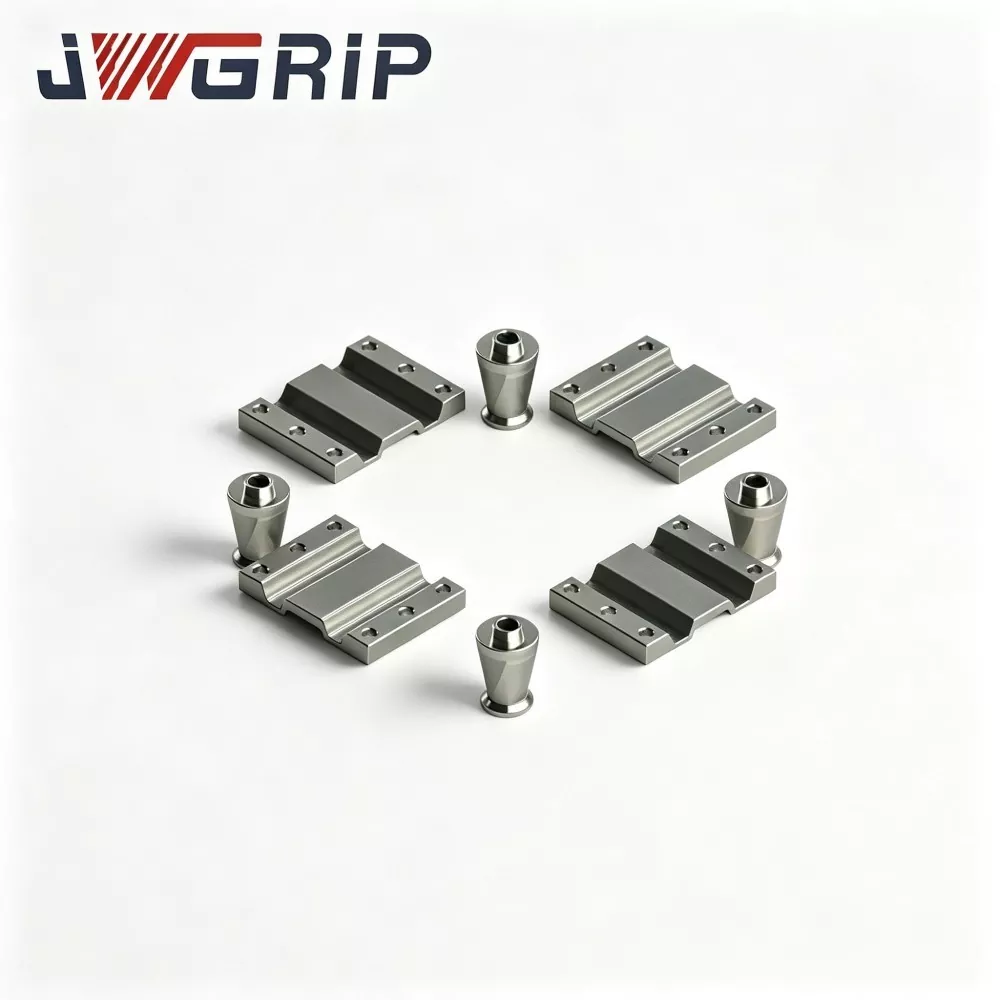
JWGRIP UPC-saranan vivustovarsi on koottu useista ydinmoduuleista: päävivuston runko, kaksisaranaiset pyörivät liitokset, UPC-standardin mukainen pikavaihtolaippa, asennusalusta, rajoitinrakenteet sekä voitelu-tiivistekokoonpanot.
Päävivun runko: tarkkuuskoneistettu erittäin luja ilmailu-avaruusluokan alumiiniseos
Sarana pyörivät akselit: erittäin luja seosteräs käsitelty karkaisu- ja karkaisulämpökäsittelyllä
Jokainen pyörivä akseli on varustettu kulutusta kestävällä holkilla sekä pölytiivisellä tiivisterakenteella, joka estää leikkausjäähdytysnesteen, työpajapölyn ja metallilastujen pääsyn pyöriviin kitkapareihin
Yksi liitäntä liitetään robotin pikavaihtotyökalun laippaan; vastakkainen pää liitetään työkalu-lehden puoleiseen kiinnikkeeseen tai työkalusovittimeen
Toimintamekanismi
1. Kun robotti suorittaa työkalunvaihtoliikkeen, robotin päätelaite käyttää koko vivustovartta.
2. Pikavaihtotelakointivaiheessa saranaliitokset mahdollistavat heilahduksen kellumisen ennalta määritetyssä kulmassa estämään kohdistusvirheitä ja kiinnittimen asennusvirheitä. Kelluva kompensointi aktivoituu vain telakointikohdistuksen aikana.
3. Kun pikalukitus on valmis, rajoitinrakenne kiinnittyy ja lukitsee saranaliitokset. Vivustovarsi muuttuu jäykkään tilaan, kun kaikki kääntöliikkeet estetään, mikä varmistaa työkalun vakaan asennon koko seuraavan koneistuksen ajan.
Kilpailun ydinvahvuudet
1. ±3° kelluvan saranan poikkeaman kompensointirakenne Vaimentaa robotin paikannuspoikkeamaa ja kiinnitysasennusvirheitä, puskurit kiinnittävät törmäysvoiman. Estää nopeasti vaihdettavien levyjen ja robottivähennysten kovien törmäysvaurioiden ja helpottaa paikan päällä tapahtuvan asennuksen tarkkuusstandardeja.
2. Kevyt mutta erittäin luja hybridimateriaalikokoonpano Aerospace-luokan korkealujuus alumiiniseos nivelrungossa vähentää robotin päätykuormitusta. Lämpökäsitellyt seosteräksiset sarana-akselit tarjoavat erinomaisen kulutuskestävyyden ja vääntökestävyyden saavuttaen optimaalisen tasapainon keveyden ja rakenteellisen luotettavuuden välillä.
3. Itse kytkeytyvä sisäänrakennettu rajapysäytysmekanismi Swing-vapausaste lukittuu automaattisesti heti telakoinnin ja lukituksen päätyttyä. Säilyttää täyden jäykkyyden koneistustilassa ja eliminoi työkalun tärinän. Se yhdistää telakointivaiheen kelluvan kompensoinnin ja käsittelyvaiheen korkean jäykkyyden yhdessä yksikössä.
4. Pölytiivis pyörivän akselin holkkikokoonpano Eristää metallilastut, leikkausnesteen ja tehdaspölyn. Vältä saranoiden pyörivän parin tukkeutumista ja nopeutettua hankausta. Sopii vaativiin työpajan työstöympäristöihin ja pidentää vivustovarren käyttöikää.
5. Vakio UPC-spesifinen laippatelakointiliitäntä Yhdistyy saumattomasti JWGRIP UPC-robotin pikavaihtotyökalunvaihtajiin ilman ylimääräisiä laipan muutostöitä. Yksinkertainen asennus ja vaihto, yhteensopiva markkinoiden yleisten robottipään pikavaihtoratkaisujen kanssa.
6. Joustava ei-standardi OEM-räätälöintipalvelu Varren pituutta, kääntökompensointikulmaa, laipan kiinnitysreikien sijoittelua ja nimellistä kantavuutta voidaan säätää. Räätälöidyt ratkaisut tukevat erilaisia robottimalleja ja erilaisia työkalu-lehtiasetteluvaatimuksia.
Sovellusskenaariot
1. Joustavat FMS-automaatiotyöasemat Robotit käyttävät automaattista pyörivää vaihtoa useille kalusteille ja kuormalavoille. Yhdessä JWGRIP UPC -pikavaihtotyökalunvaihtajien kanssa se voittaa telakoinnin kohdistusvaikeudet, jotka aiheutuvat työkalun ja lehden asennuksen siirtymisestä.
2. CNC-robotin lastaus- ja purkusolut Robotit käsittelevät kiinnityslavat koneen sisäistä kuormalavojen siirtoa varten. Saranavivustovarsi vaimentaa telakointiiskuja ja parantaa jatkuvuutta ja vakautta tuotannon vaihtooperaatioissa.
3. Robottityökalumakasiinin puskurin siirtoasemat Robotit noutavat toistuvasti erilaisia työkaluja monityökalulehdistä. Sietää työkalu-lehden asennusvirheen ja vähentää telakointivirheiden taajuutta.
4. Muottien ja kiinnikkeiden automaattisen vaihtamisen tuotantolinjat Toteuta automaattinen muottien, muottien ja jigien vaihto. Vähennä paikan päällä tapahtuvaa virheenkorjaustyötä ja lyhennä työaseman käyttöönottosykliä.
5. Epästandardin automaatiolaitteiden jälkiasennus Lisää kelluvan yhteensopivuuden toiminto olemassa oleviin robotin päätetoimilaitteisiin. Koko pikavaihtokokoonpanosarjaa ei tarvitse vaihtaa.
Asennusvaiheet
1. Pyyhi UPC-pikavaihtolaipan ja vivustovarren telakointilaipan kosketuspinnat puhtaiksi ennen asennusta. Poista lastut ja öljylika, saavuta tasainen sovituspinta. Estä kallistetun asennuksen aiheuttama saranaliitoksen ylimääräinen rasitus.
2. Kiristä laippaliitospultit tarkasti määritettyä vääntömomenttia noudattaen. Ylivääntömomenttikiinnitys on kiellettyä, jotta vältetään vivustovarren muodonmuutos ja saranoiden jumiutuminen.
3. Pylväsasennus, käännä vivustovartta manuaalisesti varmistaaksesi, että saranan liike toimii sujuvasti ilman tarttumista. Varmista, että rajapysäytysrakenteet toimivat normaalisti.
4. Suorita robottiopetusvirheenkorjaus. Määritä kohtuullinen telakan lähestymisnopeus. Estä nopea ja iskunkestävä telakointi saranan kompensointikulman ylittymisen ja mekanismin ylikuormitusriskin välttämiseksi.
5. Kun nopean vaihtolukituksen suorittaminen on valmis, varmista, että rajoitinmekanismi on lukinnut vivustovarren heilahdusvapauden ja työkalun huojuntaa ei esiinny, minkä jälkeen voit alkaa tarttumaan työ- tai koneistustehtäviin.
6. Suorita rutiinihuolto: voitele sarana-akselin voitelukohdat aikataulussa. Selkeä lastujen kerääntyminen akselin tiivisteosien ympärille. Tarkasta holkkien kulumistila, kun saranan kääntötoiminto muuttuu hitaaksi.
7. Älä koskaan suorita leikkaus- tai raskaan kuormituksen käsittelytoimenpiteitä ennen kuin pikalukitus on valmis. Suojaa sarananivelet sivuttaiselta vääntömomenttikuormitukselta ja estä nivelvarren pysyvät vauriot.
Vianmäärityksen ja -ratkaisun opas
1. Vikailmiö: Toistuva telakointihäiriö ja mekaaninen tukos robotin pikavaihdon aikana
Mahdolliset syyt: riittämätön saranan heilahtelun kompensointialue; liiallinen robotin opetuspolun poikkeama; vino laippa-asennus; saranan akseleihin juuttuneet metallilastut
Vastatoimenpiteet: Tarkista normaali saranoiden heilahduskyky; optimoida robotin liikerata; kalibroi laipan yhdensuuntaisuus uudelleen; puhdista lastujen roskat akselin tiivistysalueiden ympäriltä
2. Vikailmiö: Työkalu huojuu lukitustoiminnon jälkeen
Mahdolliset syyt: rajapysäytysmekanismin epätäydellinen kytkeytyminen; UPC-pikavaihtotyökalun vaihtaja ei ole täysin lukittu; laipan kiinnityspultit löysällä
Vastatoimenpiteet: Tarkasta pysäytysrakenteen täysi kiinnittyminen; tarkista UPC:n pikalukituksen tila; kiristä laippaliitospultit uudelleen
3. Vikailmiö: Sarananivel on jäykkä tai jumissa kokonaan
Mahdolliset syyt: lastut ja leikkuujäähdytysneste tunkeutuvat saranaholkin läpi; holkki komponenttien kuluminen; pyörivän akselin muodonmuutos
Vastatoimenpiteet: Pura ja huuhtele saranoiden sisäiset epäpuhtaudet; vaihda kuluneet holkit; vaihda koko vivustovarsi, jos akselin muodonmuutoksia ilmenee
4. Vikailmiö: Vivuston varren muodonmuutos tai halkeamavaurio
Mahdolliset syyt: käyttökuorma ylittää nimelliskuorman; väkivaltainen telakointivaikutus; leikkausmomentti, jota käytetään lukitsemattoman saranan tilassa
Vastatoimenpiteet: Lopeta käyttö ja vaihda vivustovarsi; arvioida uudelleen käytännön kuormitusparametrit; varmista nopean vaihtolukituksen valmistuminen ennen koneistuksen aloittamista
Pakkaus ja lähetysjärjestelyt
Pinnan ruosteenestokäsittely on tehty jokaiselle JWGRIP UPC saranan vivustovarrelle. Sarana-akselin asennot on päällystetty ruosteenestorasvalla, minkä jälkeen jokainen yksittäinen yksikkö pakataan erikseen PE-suojapussilla.
Pienierätilaukset pakataan raskaisiin laatikoihin. Suurprojektitilauksissa käytetään iskunkestäviä puisia koteloita, jotka on varustettu puskuripehmustemateriaalilla, joka suojaa laippojen telakointipinnat ja saranan pyörivät kokoonpanot kuljetusvaurioilta.
Täydelliset asennuksen ja käyttöönoton tekniset asiakirjat ovat jokaisen lähetyksen mukana.
Normaali tuotannon läpimenoaika: 10-17 työpäivää. Valitut vakiospesifikaatiot säilyttävät valmiin varaston.
Ilmainen näytearviointi on saatavilla; Ostajien on otettava näyterahtikustannukset.
OEM-tilaukset tukevat varren pituuden, kompensointikulman ja laipan reiän asettelun muuttamista.
Myynnin jälkeinen tuki
Asennus- ja käyttöönottoongelmiin tarjotaan teknistä dokumentaatiota ja online-etäopastusta.
Kuluvia varaosia, kuten saranaholkkeja, voidaan ostaa itsenäisesti kenttävaihtoa varten.
Joukkoprojektitilauksille voidaan pyynnöstä järjestää maksullinen käyttöönottopalvelu paikan päällä.
FAQ
Q1: Voiko JWGRIP UPC saranan vivustovarsi kantaa koneistuksen leikkausmomentin?
V: Ei. UPC-saranan vivustovarsi Robot Quick Change Tool Changer -työkalulle tarjoaa vain kelluvan kompensaation nopean vaihtotelakointivaiheen yhteydessä. Lukituksen jälkeen rajapysäytysrakenne lukitsee kaiken heilahdusliikkeen. JWGRIP UPC -pikavaihtotyökalun vaihtajan on kannettava kokonaan työstökuormitus. Saranaliitokset eivät saa koskaan leikata vääntömomenttia.
Q2: Onko kääntökompensointikulman päivitys mahdollista?
V: Vakiovarusteisiin kuuluu ±3° heilahduskompensointi. Suurempi kompensaatiokulma voidaan toteuttaa OEM-räätälöintipalvelun kautta. Huomaa, että laajennettu kompensointikulma heikentää yleistä rakenteellista jäykkyyttä, joten robotin päätekuormituksen arviointi vaaditaan vastaavasti.
Q3: Tukeeko se kolmannen osapuolen ei-UPC-robotin pikavaihtolevyjä?
V: Vakioversiossa on UPC-standardin mukainen laippaliitäntä. Räätälöity laipan reikien asettelu voidaan käsitellä vaihtoehtoisten pikavaihtojärjestelmien mukauttamiseksi.
Q4: Voidaanko kuluneet saranaholkit vaihtaa erikseen?
V: Kyllä. Holkit määritellään kulutettaviksi varaosiksi ja ne voidaan hankkia ja vaihtaa yksittäin. Jos pyörivä akseli vaurioituu, vivustovarsi on vaihdettava kokonaan.
Kysymys 5: Sopiiko tämä vivustovarsi raskaan hyötykuorman robottisovelluksiin?
V: Vakiomalli tukee enintään 80 kg:n robotin päätykuormaa. Vahvistettu mukautettu variantti tulee valita raskaan kuorman skenaarioissa. Vahvista aina robotin loppukuormitusarvo ennen lopullista valintaa.
Viitepisteiden valinta
JWGRIP UPC saranan vivustovarsi toimii kelluvana siirtymän mekaanisena laitteistona robotin pikavaihtojärjestelmille. Sen ydinarvo on paikkapoikkeamien vaikutusten tasaaminen telakointivaiheessa ja robottiautomaatiotyöasemien virheenkorjausvaikeuden vähentäminen.
Varmista ensin robotin todellinen loppukuormitus; Älä koskaan ylitä tuotteen nimellistä kantavuutta.
Varmista, että telakointilaippa vastaa UPC-standardin vaatimuksia.
Projekteissa, joissa on suuri kalusteasennuksen siirtymä, voit harkita mittatilaustyönä isompaa heilahduskompensointikulmaa, sillä välin yleinen rakenteellinen jäykkyys on arvioitava kattavasti.
Aseta etusijalle valmiit yksiköt, jotka on varustettu pölytiiviillä tiivisteillä ja integroiduilla rajapysäytysrakenteilla. Vältä yksinkertaisia suojaamattomia vivustoversioita, jotka kärsivät nopeasta saranoiden kulumisesta pölyisissä, lastuisissa työpajaympäristöissä.
Aiheeseen liittyvä luokka
Lähetä kysely
Yhteystiedot
-
Osoite
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdongin maakunta, Kiina
-
Puh
-
Sähköposti
Tervetuloa lähettämään kyselyn JWGRIP:lle. Ammattitaitoinen tekninen ja myyntitiimimme tarjoaa ilmaisen kalustevalinnan, räätälöidyn ratkaisun suunnittelun ja tarkan tarjouksen.

Uutissuositukset