Suomi
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Ammattimainen Robot Quick Change Gripper -sarjan valmistaja teollisuusautomaatioon
Robot Quick Change Gripper -sarjan automaatioon keskittyneenä jälkiasennustoimittajanaJWGRIPtoimittaa lokeroliitossovittimia, robottipään tartuntamoduuleja ja nivellettyjä tartuntavarsia, joissa on mekaaninen väsymystestaus ja standardoitu erätuotanto CNC-työpajoille ja automaatiointegraattoreille, jotka harjoittavat osittaista linjaautomaatiota säilyttäen samalla olemassa olevan manuaalisen työnpidon infrastruktuurin. Tämä robotin puolella oleva kytkentälaitteisto poistaa suuret päivityksen esteet ilman kalusteen täyttä vaihtoa. Yhdistetty UPC Zero Point Positioning -sarjan jaZero Point Pallet -sarja, se rakentaa täydellisiä automatisoituja materiaalinkäsittelyn työnkulkuja saumattomaan työkappaleen siirtoon robottiohjattujen ja manuaalisten asetusasemien välillä. Massatuotannossa käytetään tiukkoja mekaanisia lukitusiskuja ja paikoitustappien toleranssisäätöjä, jotka takaavat pitkän aikavälin paikannusvakauden sekakäsin automatisoiduissa tuotantoolosuhteissa.
Vikaviesti
Suuri osa konepajoista omistaa jo kypsät manuaaliset kiinnitysjärjestelmät. Kun tehdaspäälliköt aikovat ottaa käyttöön robottikäsittelyn, he usein olettavat, että pelkkä robottikäsivarren ostaminen tuottaa valot pois päältä. Todellisuudessa robottikappaleet ovat vain liikettä toteuttavia laitteita. Ilman sovitettua päätelaitteen kytkentälaitteistoa robotit eivät voi luotettavasti tarttua, nostaa ja paikantaa olemassa olevia kuormalavoja ja kiinnikkeitä tuotantopaikalla.
Mitä kielteisiä seurauksia on huonosti sovitetusta robotin tarttumislaitteistosta?
Löysää kytkintä, sivussa olevaa tartuntaasentoa tai lavaa vahingossa voi tapahtua robotin nopean liikkeen aikana. Monet automaatioprojektit kärsivät alhaisesta käytettävyydestä ei robottiohjaimen vioista, vaan robotin laipan ja työkappaleen kannattimien välisistä yhteensopimattomista liitäntälaitteistoista.
Kuinka säilytät olemassa olevat manuaalisen asennuksen työnkulut robottilaitteiston lisäämisen jälkeen?
Monet varhaiset automaation muunnossuunnitelmat pakottavat korjaamot valitsemaan täysautomaattisen tilan ja luopumaan kätevästä manuaalisesta puuttumisesta. Todellisessa pienieräsekoitetuotannossa käyttäjien on edelleen ladattava erikoismuotoisia aihioita manuaalisesti, tarkastettava puolivalmiita osia tai käsiteltävä työkappaleen hätäpurkamista.
Sovelletaanko robottipään kytkentälaitteistoa vain täysin valvomattomaan massatuotantoon?
Tämä on yleinen väärinkäsitys. Se tarjoaa myös hyvää vastinetta puoliautomaattisille hybriditilan korjaamoille. Käyttäjät voivat suorittaa monimutkaiset manuaaliset valmistelutyöt offline-tilassa, ja robotit ottavat vastuun toistuvista kuormalavojen kuljetustehtävistä.
Toiminnalliset erot
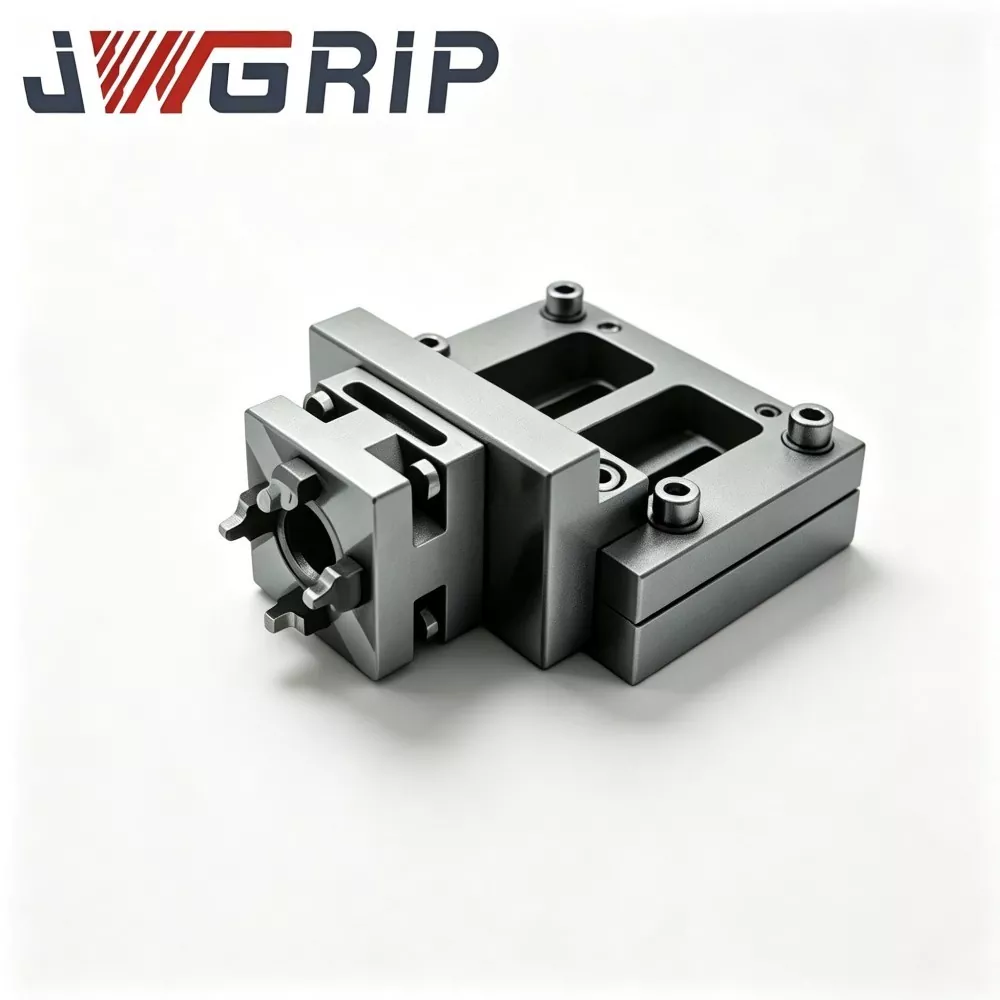
Robotin Quick Change Gripper Tray -liitos: Tämä välissä oleva liitoskomponentti muodostaa vakaan mekaanisen sovitussuhteen tartuntamoduulien ja kohdelavojen välille. Se vaimentaa robotin liikkeen paikannusvirheiden aiheuttamat pienet poikkeamat ja välttää jäykät törmäysvauriot mekaanisten rakenteiden välillä nopeiden siirtojaksojen aikana.
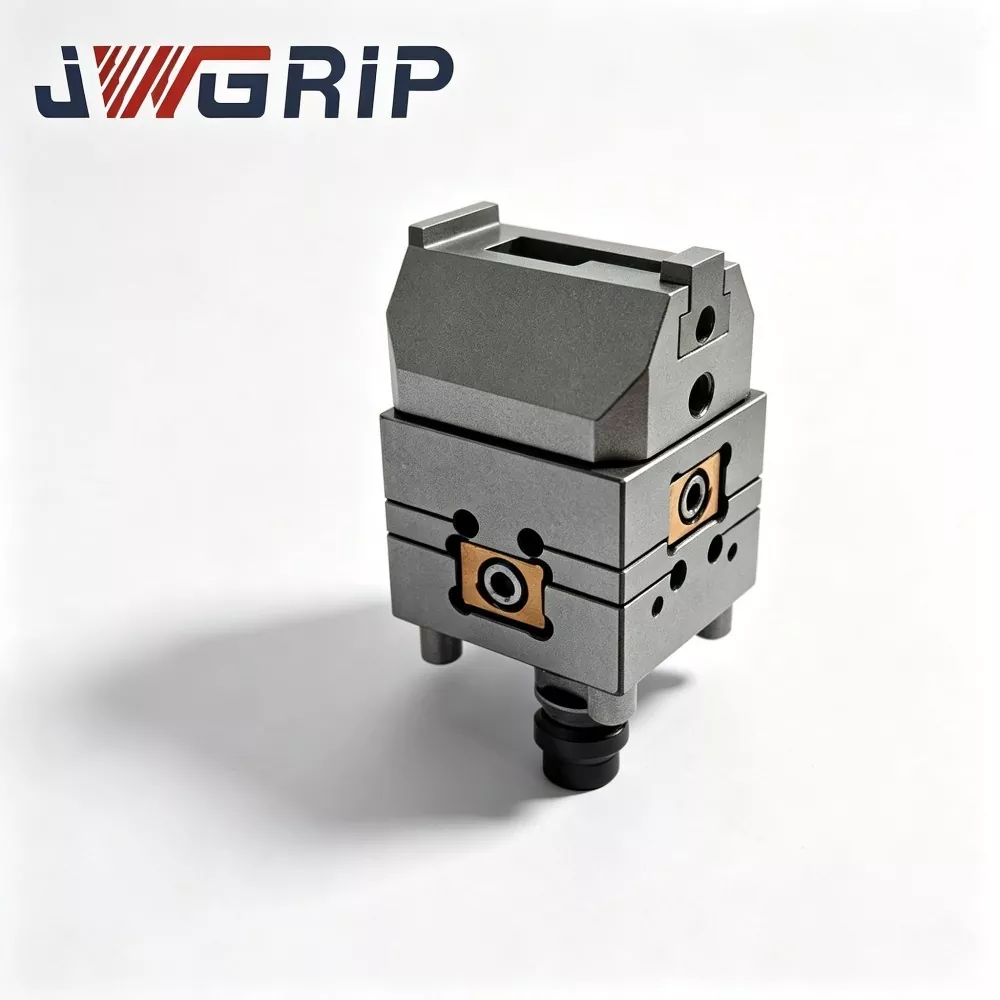
N160 Robot Quick Change Gripper Module: Tämä ydinlaippaan asennettu moduuli toimii suoraan robotin ulostulolaippaan asennettuna perusyksikkönä. Se tarjoaa standardoidun lukitusliitännän myöhempiä tartuntavarsia varten, mikä mahdollistaa erilaisten päätytyökalujen nopean vaihdon muuttamatta robottiohjelman parametreja toistuvasti.
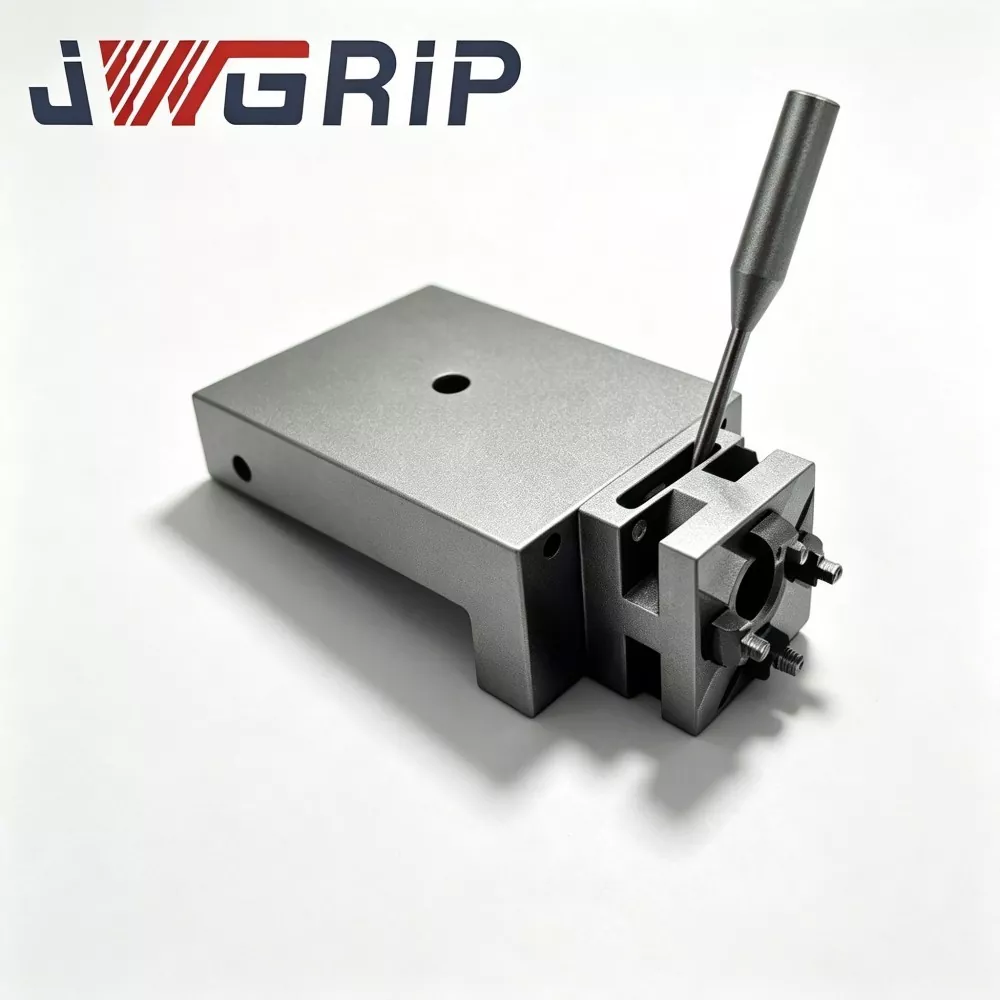
N160 saranan vivustovarsi Robot Quick Change -tarttujalle: Liikkuva suoritusvarsi, joka koskettaa fyysisesti kuormalavan ulkomuotoja. Sen rakenteellinen ääriviiva on optimoitu kuormalavan reunageometrian mukaan, mikä tarjoaa vakaan käärintätyylisen tartuntavoiman. Se estää liukastumisen kiihtyvyyden ja hidastumisen aikana robotin liikeradan aikana.
Arvioinnin perusindikaattorit
Kuinka varmistaa, vastaako nimelliskuorma todellisia tuotantovaatimuksia?
Käyttäjät eivät voi pelkästään viitata robottikäden nimelliskuormitustietoihin. Heidän on laskettava kokonaispaino, mukaan lukien tarrainmoduuli, vivustovarsi, lava, kiinnike ja raakatyökappale. Komposiittikuormituksen ylittäminen nopeuttaa mekaanista kulumista ja aiheuttaa piileviä putoamisriskejä.
Miksi tartuntatoiminnon toistuva paikannustarkkuus on yhtä tärkeä kuin nollapisteen istukan tarkkuus?
Vaikka koneen puoleiset istukat olisivat mikronitason tarkkuudella, jos robottitarttuja tuottaa suuria asentopoikkeamia lavojen poiminnan ja sijoittamisen aikana, järjestelmän kokonaistarkkuus heikkenee huomattavasti. Tarraimen puolen kohdistusvirhe siirtyy koko työskentelysilmukkaan.
Mitä ympäristötekijöitä tulisi ottaa huomioon robottipään laitteistoissa?
Robotin päätelaitteet toimivat työstökoneiden reuna-alueilla, joille roiskuu leikkaavasta jäähdytysnesteestä, metallilastuista ja öljysumusta. Laitteen pintakäsittelyn ja tiivistyksen suorituskyvyn on kestettävä korroosiota ja lastujen jumiutumista liitosten liikkumisasennoissa.
Kuinka toteuttaa saumaton telakointi oheislaitteiden nollapisteen kiinnityslaitteistolla?
Mitä edellytyksiä tarvitaan yhteistyöhön UPC Zero Point Positioning Seriesin kanssa?
Säilytä yhtenäiset ulkoääriviivan tartuntamitat kohdelavalle. Saranavarren geometrian on vastattava UPC-sarjan lavan reunarakennetta, jotta robotit voivat suorittaa vakaan poimintatoiminnon robottiyhteensopiville lavoille.
Mitä etuja Zero Point Pallet -sarjan yhteensovittaminen tuo?
Lokeroliitosadapterin avulla robotit pystyvät käsittelemään myös tavallisia käsikäyttöisiä kuormalavoja. Liikkeiden ei tarvitse vaihtaa kaikkia olemassa olevia kuormalavoja toteuttaakseen puoliautomaattisen muunnoksen, joka suojaa aiempia laitteistoinvestointeja.
Mitä piiloriskejä hybridikäytössä tulisi välttää?
Estä eri ulkomittojen omaavien kuormalavojen sekakäyttö yhdessä robotin työskentelyalueella. Erilaiset ääriviivakoot aiheuttavat vääriä tartuntakohtia. Tiukka kuormalavojen luokittelun hallinta tulee suorittaa paikan päällä.
Laitteiston materiaali- ja prosessiominaisuudet
Tarrainmoduulien ja vivustovarsien päärakenneosat käyttävät erittäin lujaa seosterästä. Avaimen kosketus- ja lukituspinnat saavat hiiltyvän karkaisun ja tarkkuushiontaan. Jokainen valmis komponentti läpäisee toistuvan tartunta-vapautuksen syklisen väsymistestin ennen toimitusta. Rakenteellista muodonmuutosta valvotaan tiukasti nimelliskuormituksen olosuhteissa.
Laippaliitäntöjen mitat noudattavat yleisiä teollisuusrobotin liitäntästandardeja. Keskeiset asennusreikien paikat säilyttävät vaihdettavuuden, mikä vähentää toissijaista muutostyötä paikan päällä tapahtuvan asennuksen aikana.
Räätälöidyt mukautuspalvelut kattavat tartuntaiskun säädön, erityiset laipan muunnoslevyt ja kulumisenestopinnan käsittelyn sopimaan epästandardeihin lavojen ääriviivoihin ja erilaisiin robottimerkkeihin.
Sovelluksen huomautukset
Robotin puoleiset tartuntakomponentit kärsivät toistuvista kiihdytys- ja hidastusvaikutuksista jokaisen liikejakson aikana. Sirujen kerääntyminen sarananivelten sisään lisää liikevastusta ja tuottaa tarttumissiirtymän. Säännöllinen saumojen puhdistus ja voitelu on sisällytettävä päivittäisiin laitteiden huollon tarkistuslistoihin. Jatkuva käyttö ilman rutiinihuoltoa heikentää vähitellen tartuntavakautta jopa hyvin suunnitelluissa automaatiokomponenteissa.





- View as
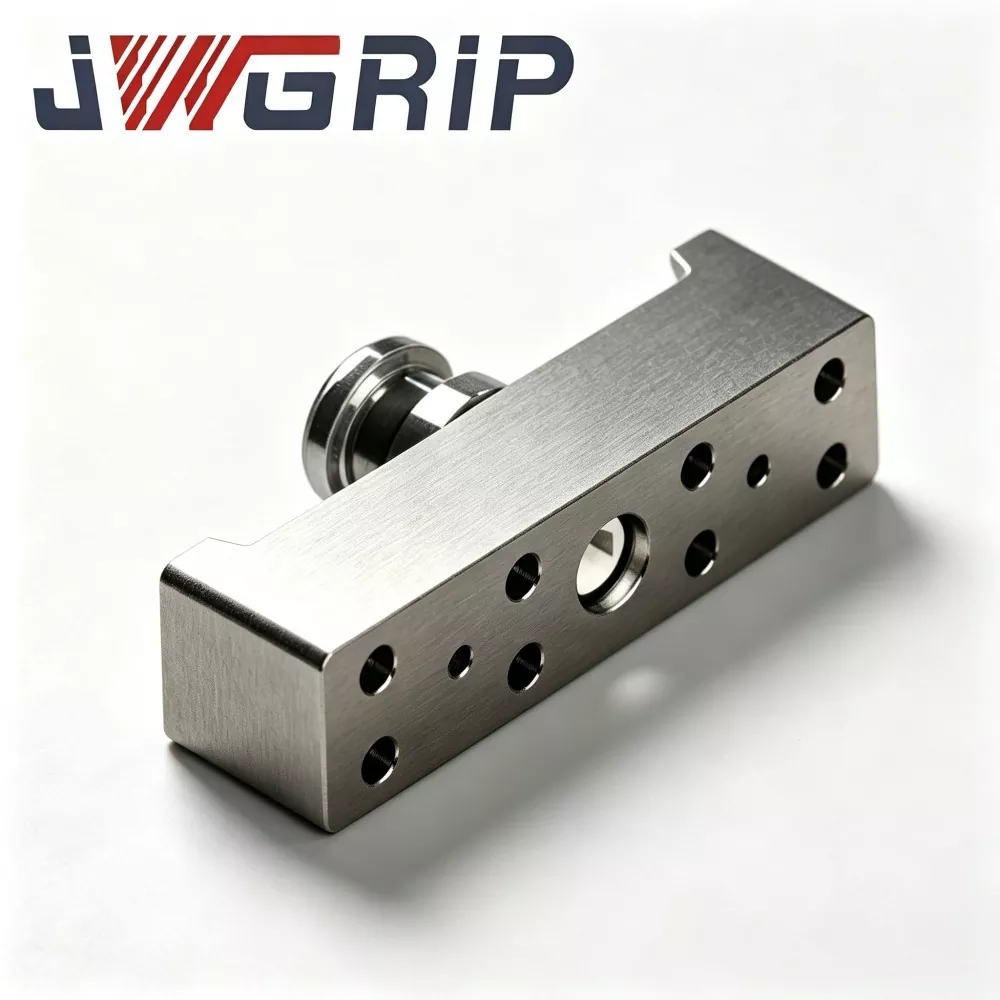
N160 saranan vivustovarsi robotin pikavaihtotarraimelle
JWGRIP on ammattimainen valmistaja ja toimittaja N160-saranan vivustovarrelle Robot Quick Change Gripperille Kiinassa, joka tarjoaa Factory Direct -palvelua täysin varastossa olevilla vakiotuotteilla tukeakseen maailmanlaajuisten automaatioprojektien käyttöönottoa ja korjaamohuoltoa. Se on korkean suorituskyvyn ydinvoimansiirtoinen saranan keinukomponentti, joka on suunniteltu erityisesti N160-sarjan robotin pikavaihtotarttujamoduuleille. Se yhdistää optimoidun voimansiirtorakenteen ja kuumataotun integroidun muovaustekniikan yhdeksi toiminnalliseksi yksiköksi, joka toimii keskeisenä kinemaattisena osana, joka muuntaa lineaarisen männän käyttövoiman tarttujan leuan heilauttavaksi puristusliikkeeksi.
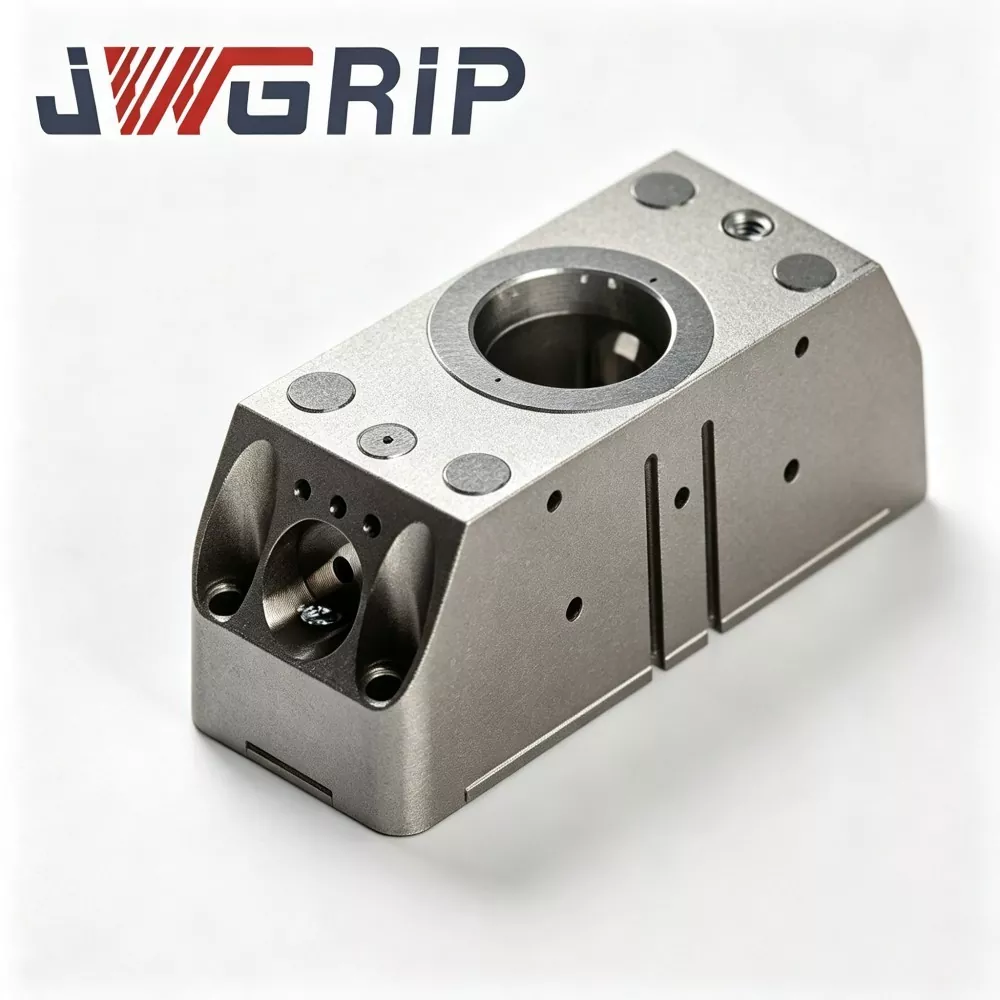
N160 Robot Quick Change Gripper Module
JWGRIP on ammattimainen N160 Robot Quick Change Gripper Module -valmistaja ja -toimittaja Kiinassa, joka tukee joukkotilaushankintoja ja tarjoaa aidon tehdashinnan maailmanlaajuisille automaatioprojektikumppaneille. Se on hiljattain päivitetty integroitu robottivarren pään suoritusyksikkö, joka on erityisesti suunniteltu nykyaikaisille joustaville miehittämättömille tuotantolinjoille. Innovatiivisesti integroitu pneumaattinen rinnakkaistarttuja ja robotin pikavaihtoliitäntä yhdeksi modulaariseksi rungoksi eliminoi erillisten pikavaihtolevyjen ja erillisen tarttujakokoonpanon tarpeen, eikä ylimääräisiä monikerroksisia liitoslaippoja tai siirtymätarvikkeita tarvita.
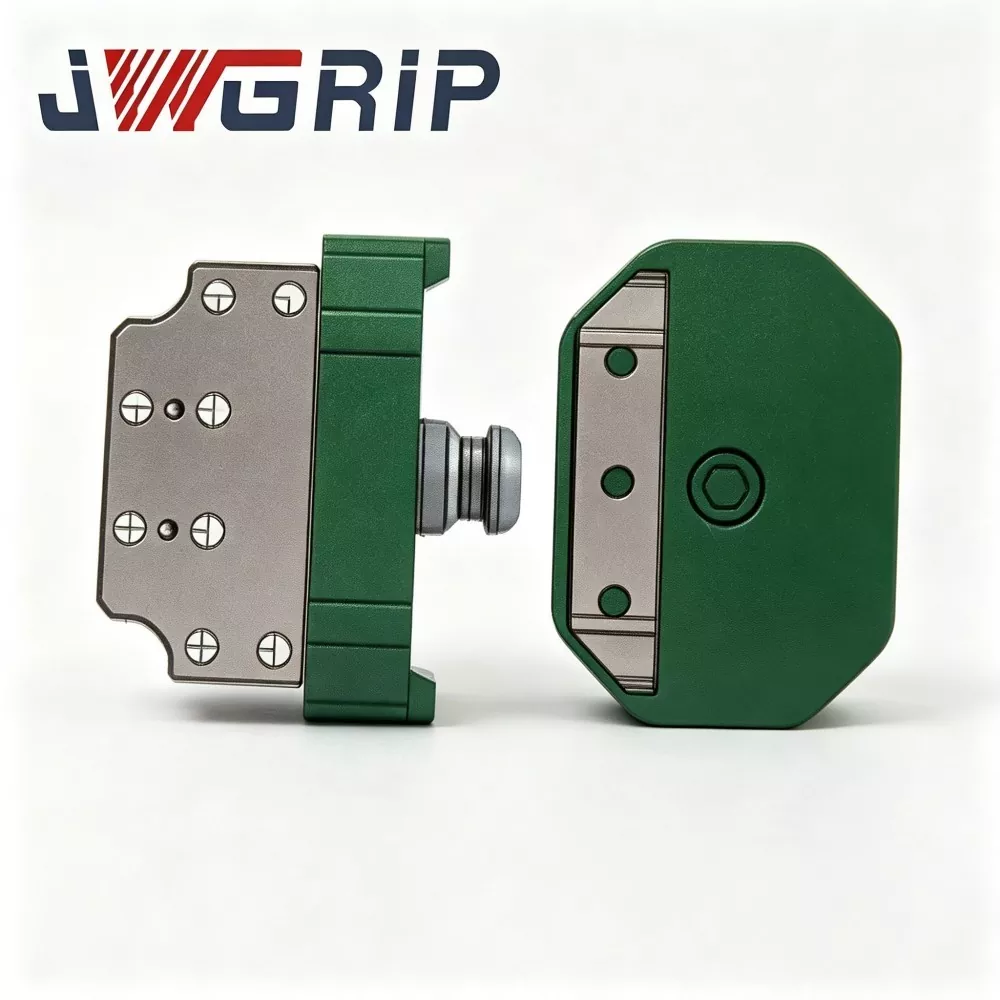
Robotin pikakiinnitystarjotin
JWGRIP on ammattimaisten Robot Quick Change Gripper Tray -liittimen valmistaja ja toimittaja Kiinassa. Se on edistynyt integroitu robottipäätelaitteen kytkentäkomponentti, joka on erityisesti suunniteltu joustaville miehittämättömille automatisoiduille tuotantolinjoille. Se yhdistää lujan seosteräksen rakennekokoonpanon ja tarkkuushiontaprosessin yhdeksi yksiköksi, mikä mahdollistaa täysin automaattisen robottityökalun vaihdon ilman manuaalista väliintuloa tarttujat, alustat ja muut päätytyökalut vaihdettaessa.
JWGRIP on ammattimainen Robot Quick Change Gripper -sarja valmistaja ja toimittaja Kiinassa. Toivotamme sinut lämpimästi tervetulleeksi korkealaatuisten tuotteiden tukkumyyntiin kilpailukykyiseen hintaan tehtaaltamme.
Uutissuositukset